IBH Earth V1
باربر خودران تا ۱۵۰۰ کیلوگرم که در همه جهتها حرکت میکند.
- ظرفیت بار
- ۱۵۰۰ کیلوگرم
- پالت، قفسه یا ماژول سفارشی
- طول × عرض (میلیمتر)
- ۱۷۱۶ × ۱۱۱۶
- ارتفاع ۳۴۰ میلیمتر
- پوشش ایمنی ۳۶۰ درجه
- ۴ لیدار
- یک لیدار ۲۷۰ درجه در هر گوشه
- کار با یک بار شارژ
- ۱۶ ساعت
- شارژ خودکار در ایستگاه
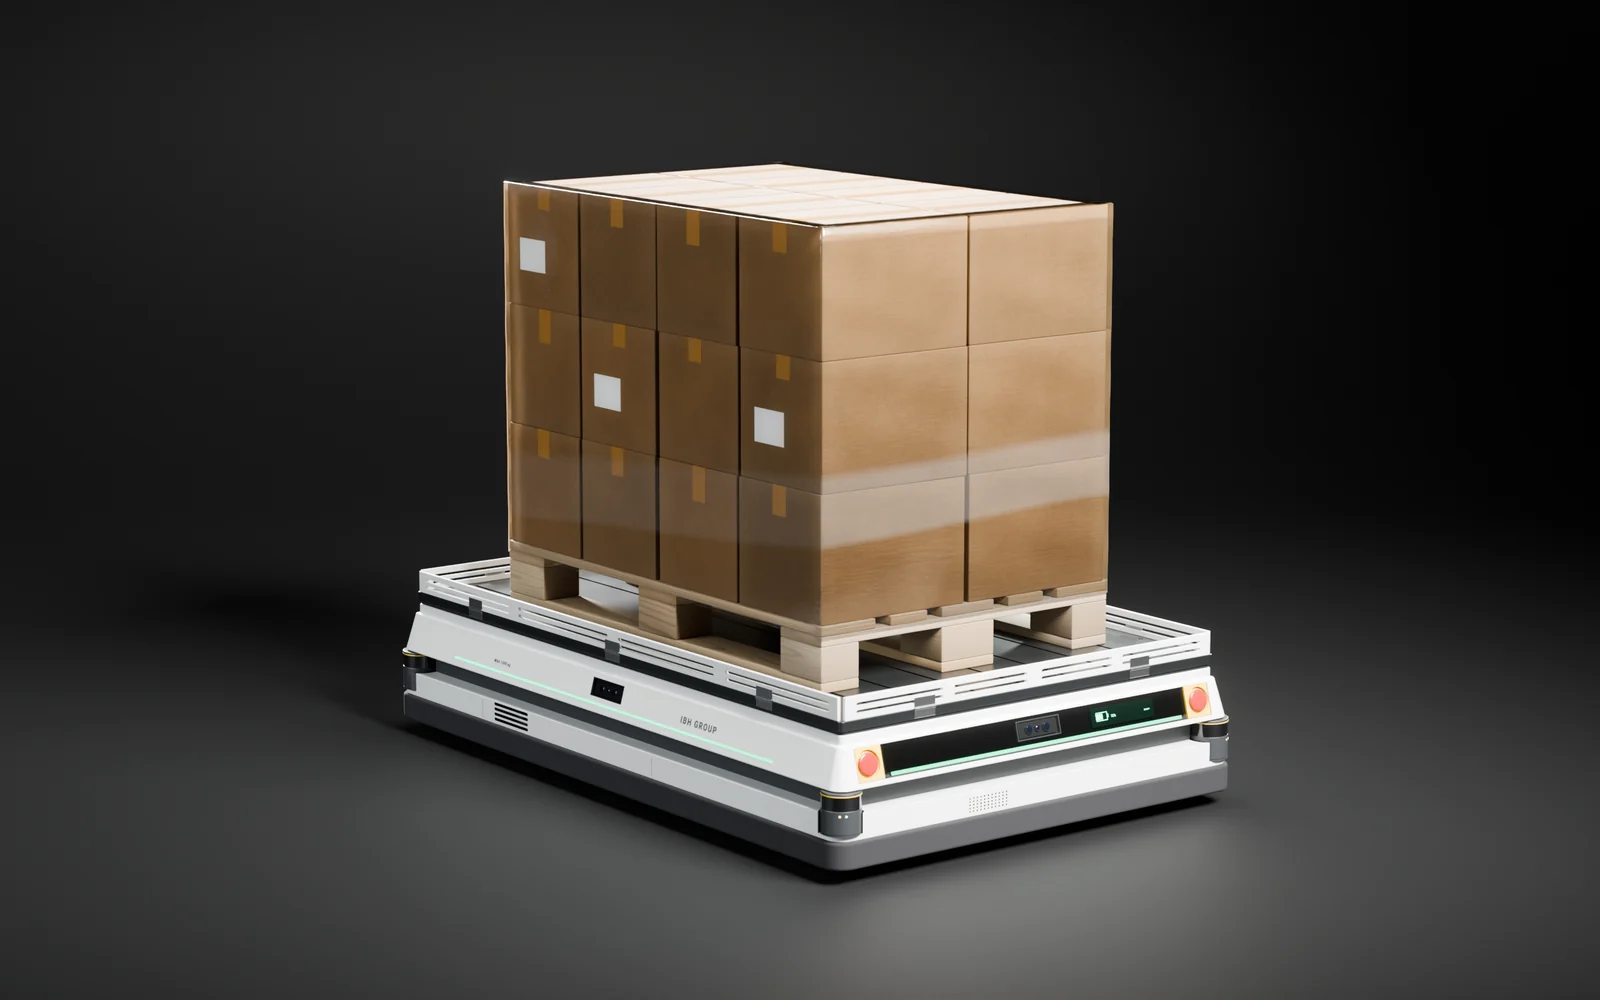
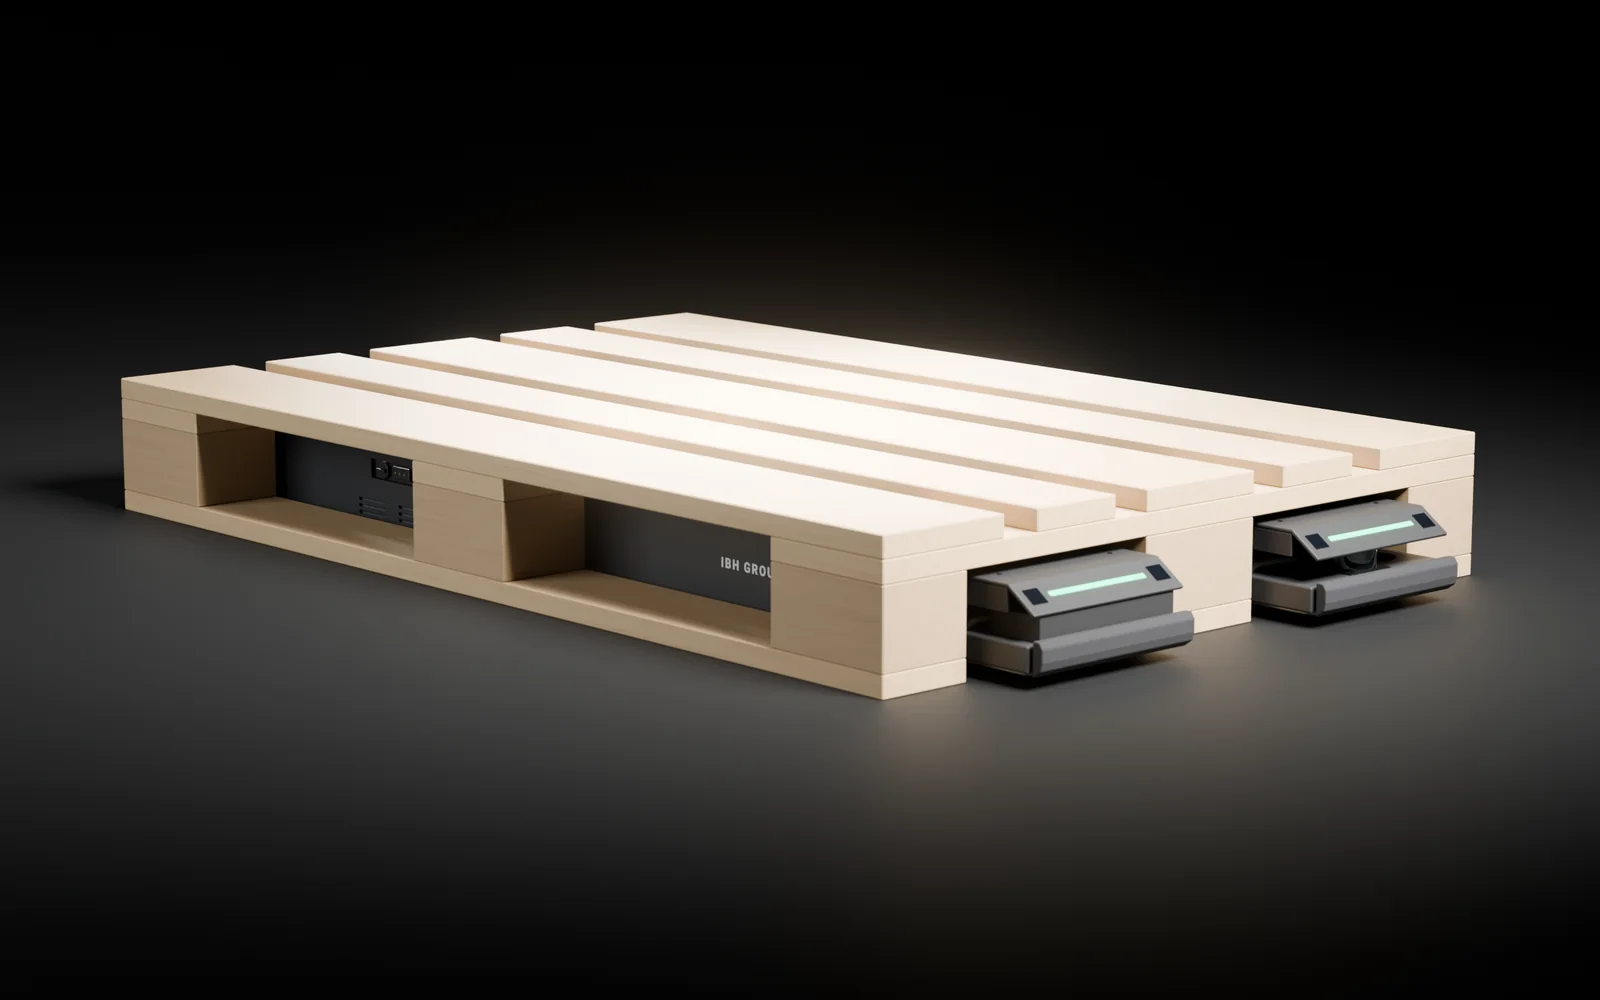
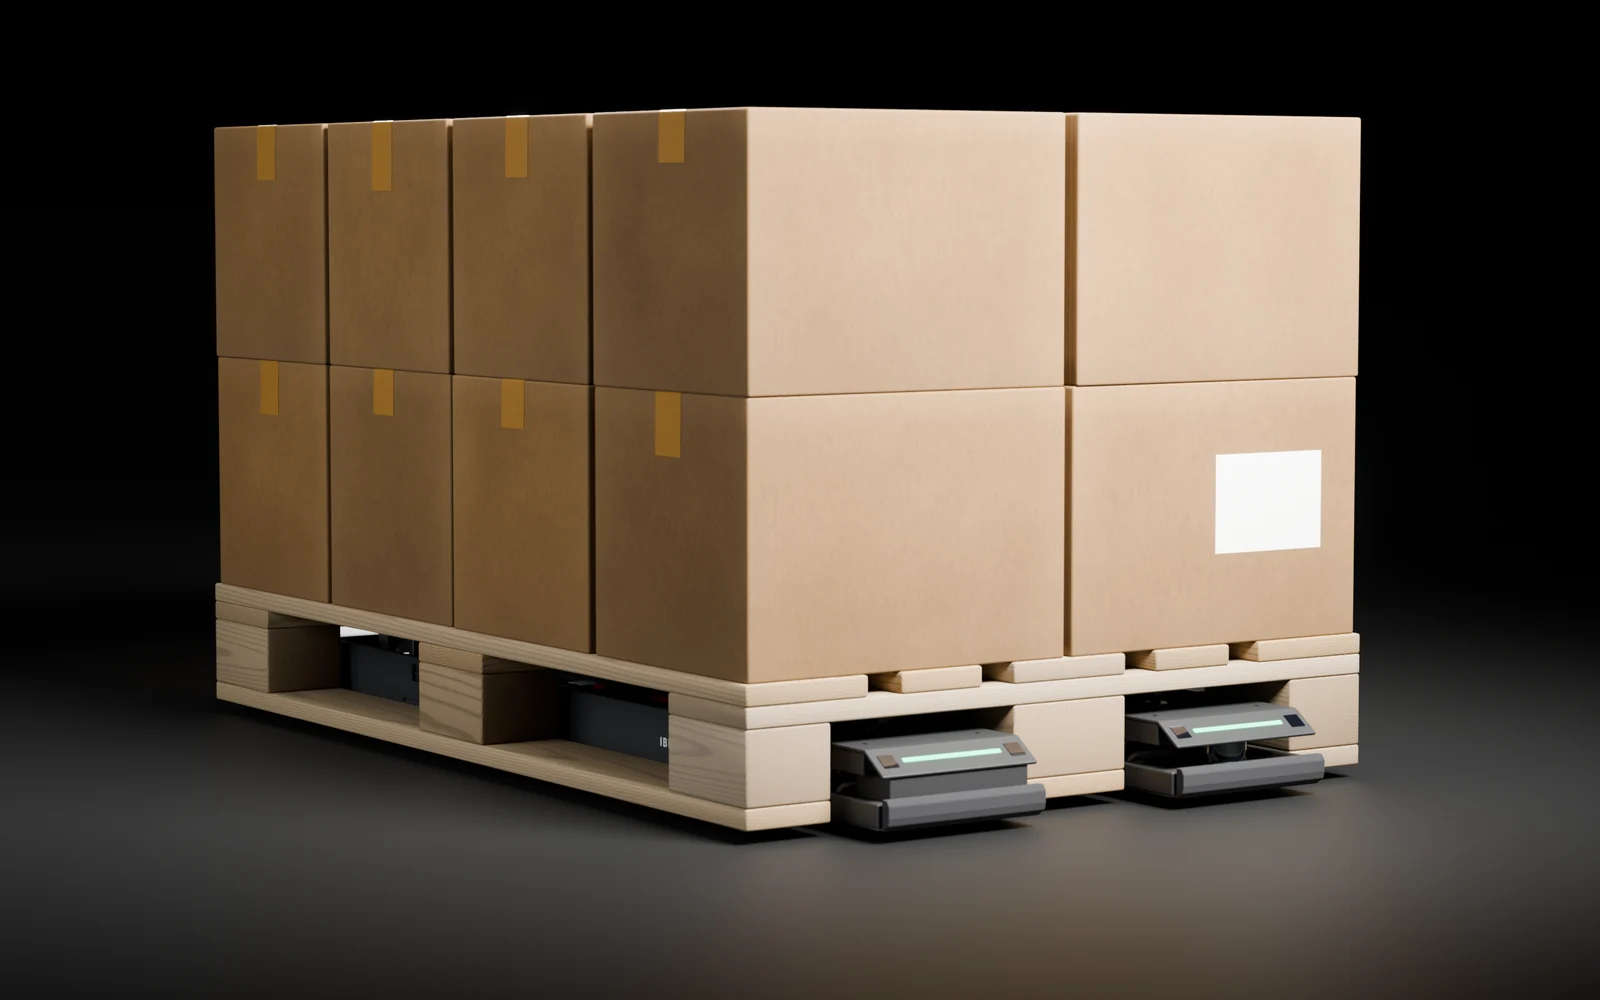
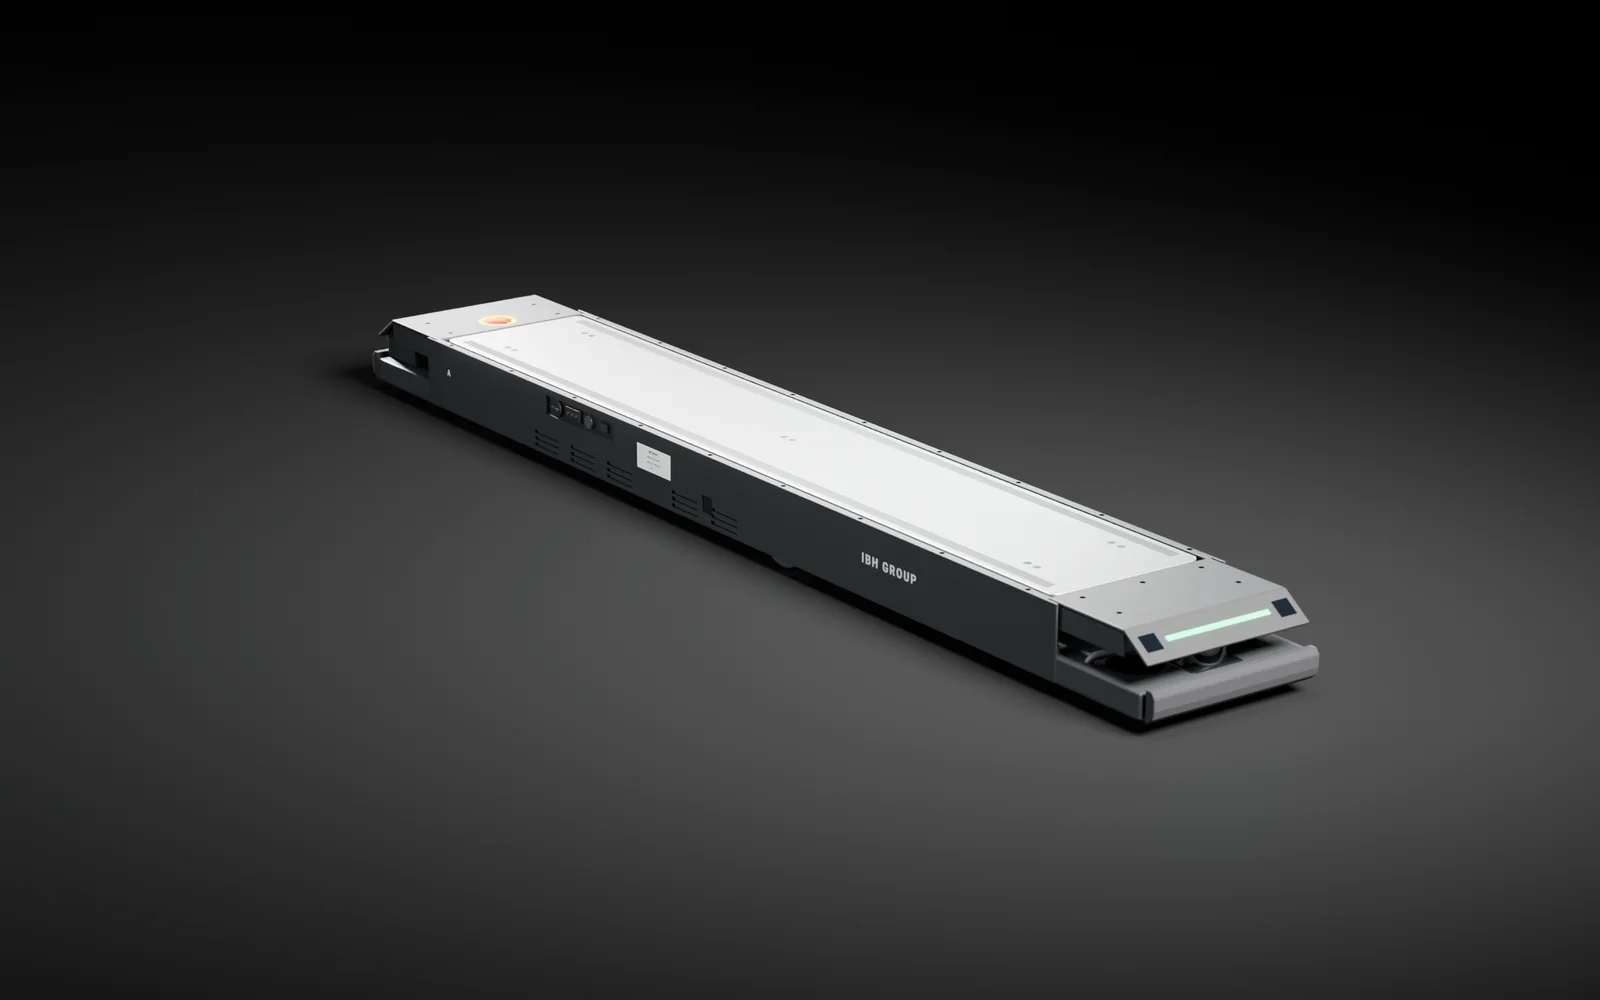
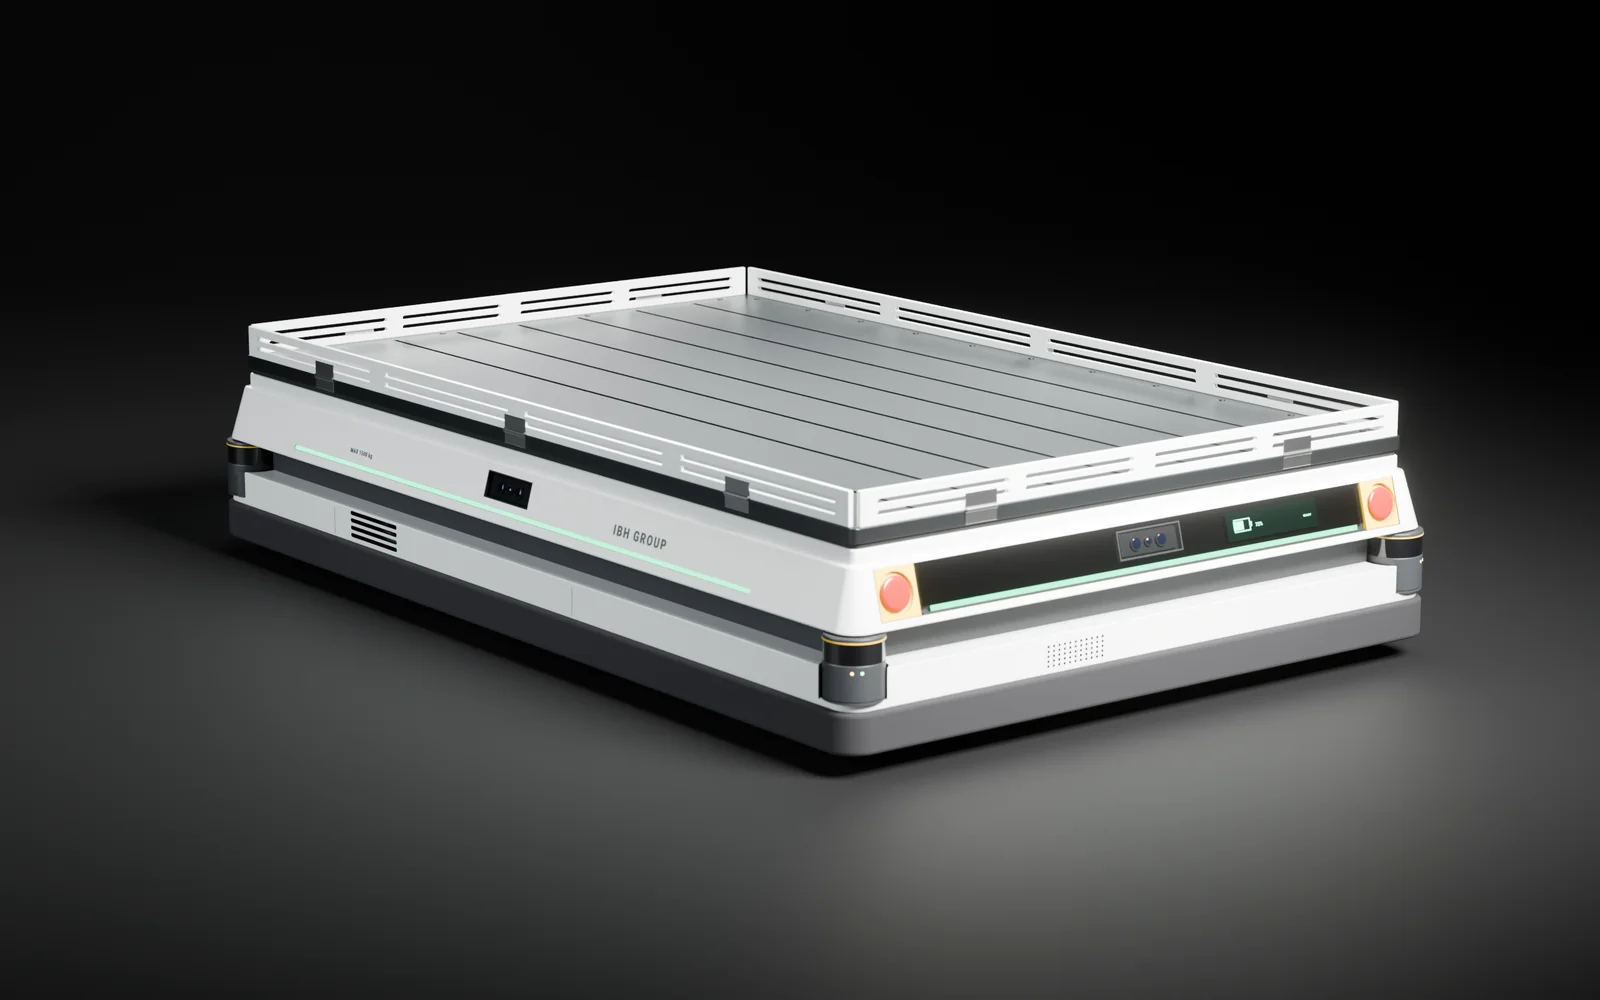
IBH Earth V1 پالت، قفسه یا ماژول سفارشی را تا ۱۵۰۰ کیلوگرم، بدون راننده و بدون نوار یا ریل روی کف، جابهجا میکند. پالت اروپایی و ISO مستقیم روی سطح بار آلومینیومی ۱۶۴۰ × ۱۰۴۰ میلیمتری قرار میگیرد و قفسه، نقاله غلتکی یا بالابر روی ۷ شیار T آن نصب میشود.
با چهار چرخ مکانوم محرک به جلو، عقب، پهلو و مورب حرکت میکند و در دایرهای به قطر حدود ۲ متر درجا میچرخد؛ در راهروهای باریک بدون دور زدن مانور میدهد و دقیق پهلو میگیرد. چهار لیدار ایمنی و چهار دوربین عمق اطراف ربات را ۳۶۰ درجه زیر نظر دارند و کامپیوتر هوش مصنوعی داخلی، مسیر را لحظهبهلحظه و بدون وابستگی به سرور برنامهریزی میکند.
از بدنه تا اجزا
نمای کلی
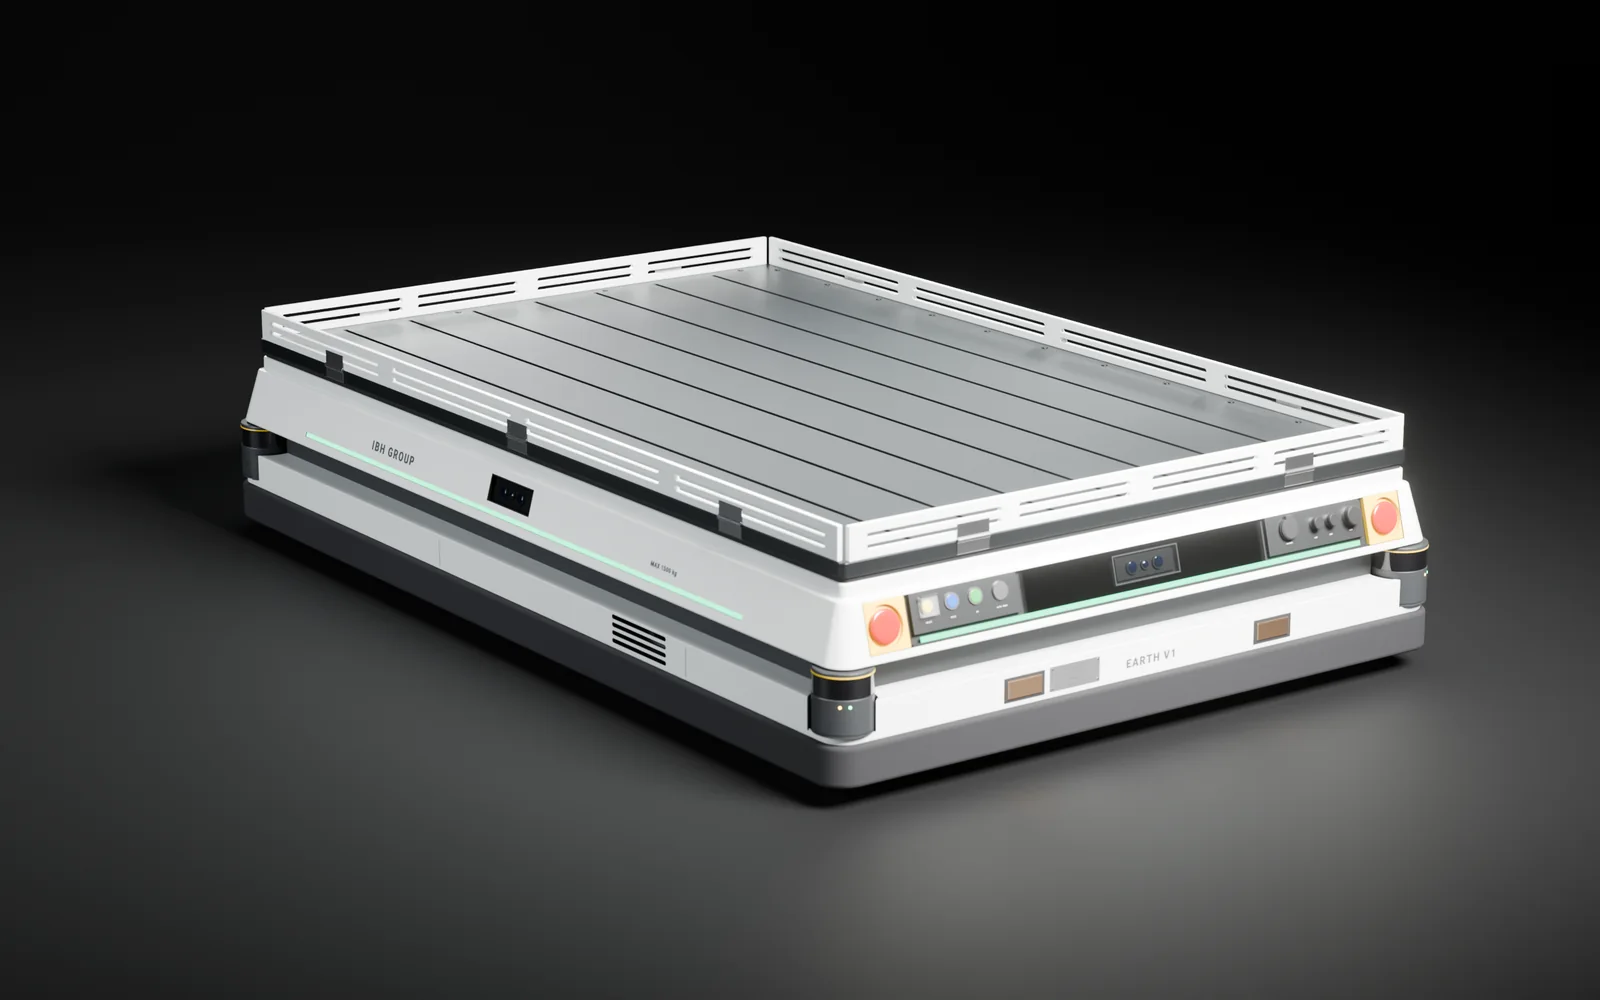
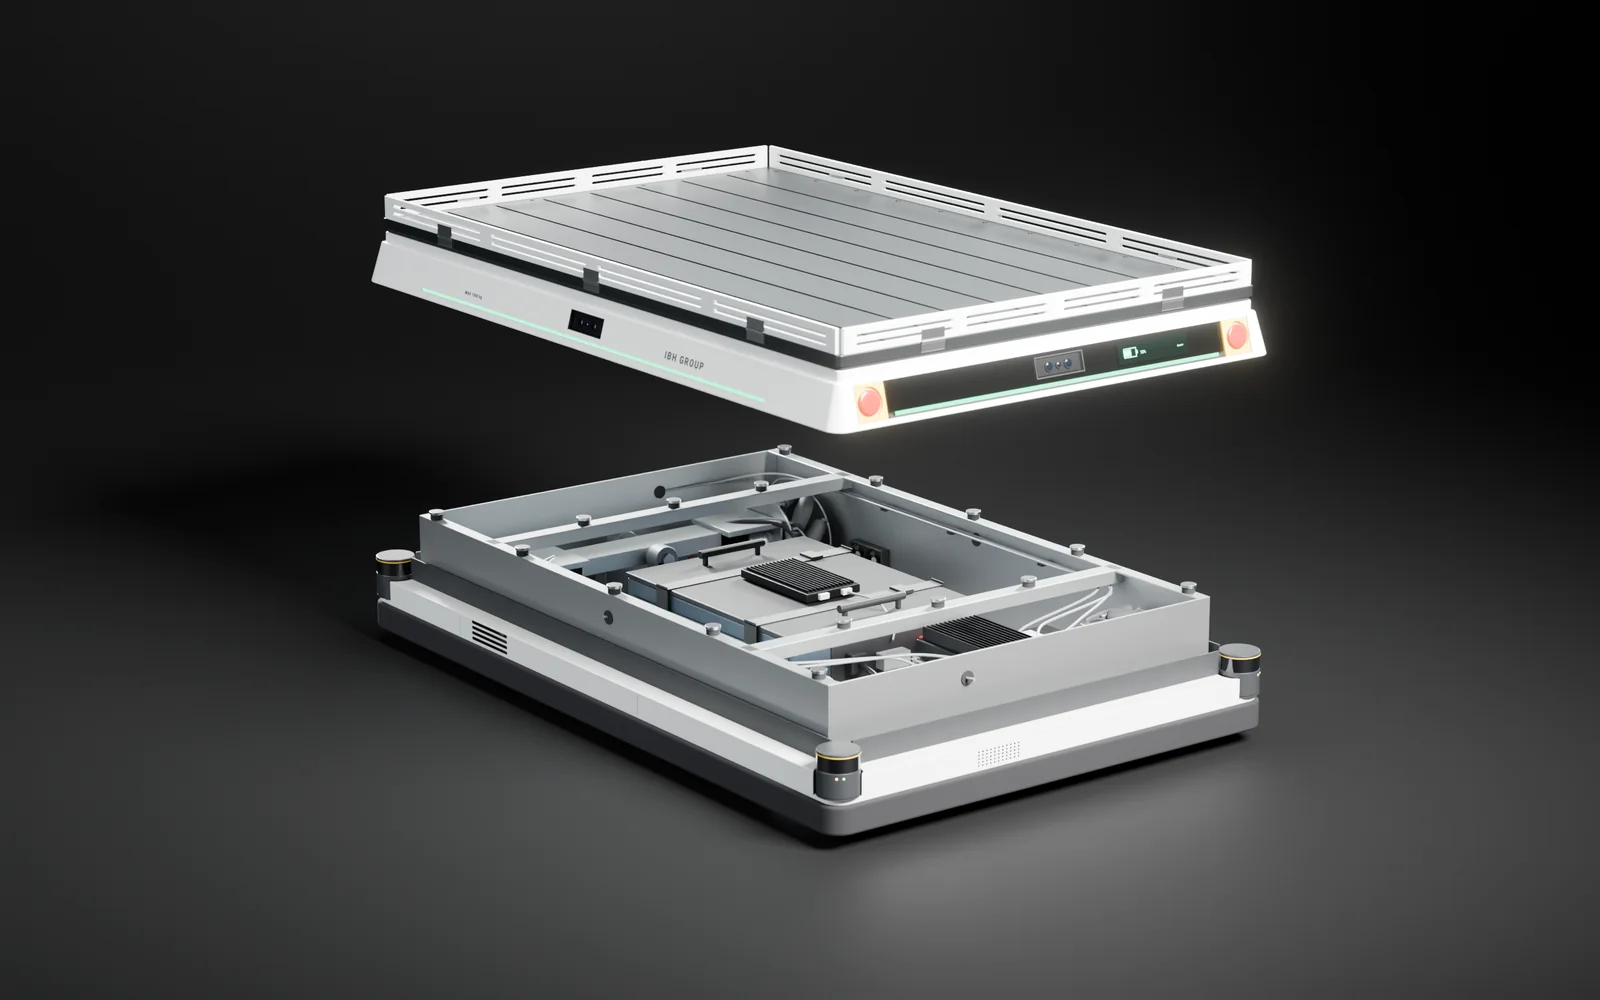
سطح بار ۱۶۴۰ × ۱۰۴۰ میلیمتری از آلومینیوم آنودایزشده است و ۷ شیار T دارد. پالت اروپایی و ISO مستقیم روی آن قرار میگیرد و لبههای محافظ تاشو و جداشدنی، بار را سر جایش نگه میدارند.
درون ربات
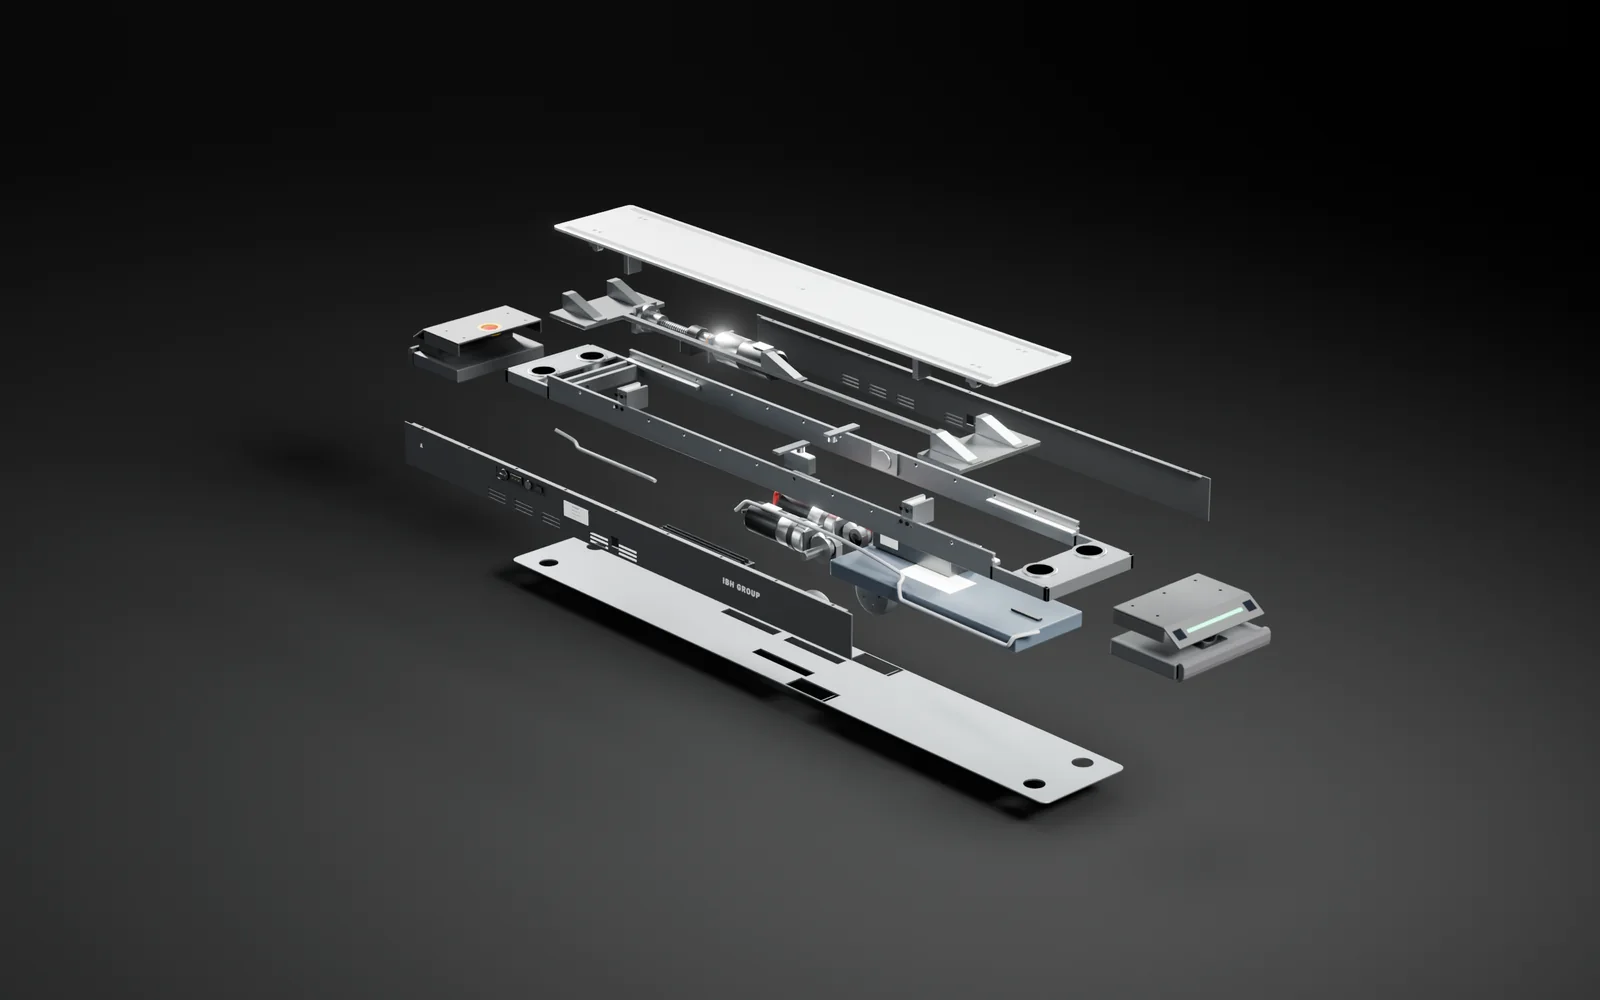
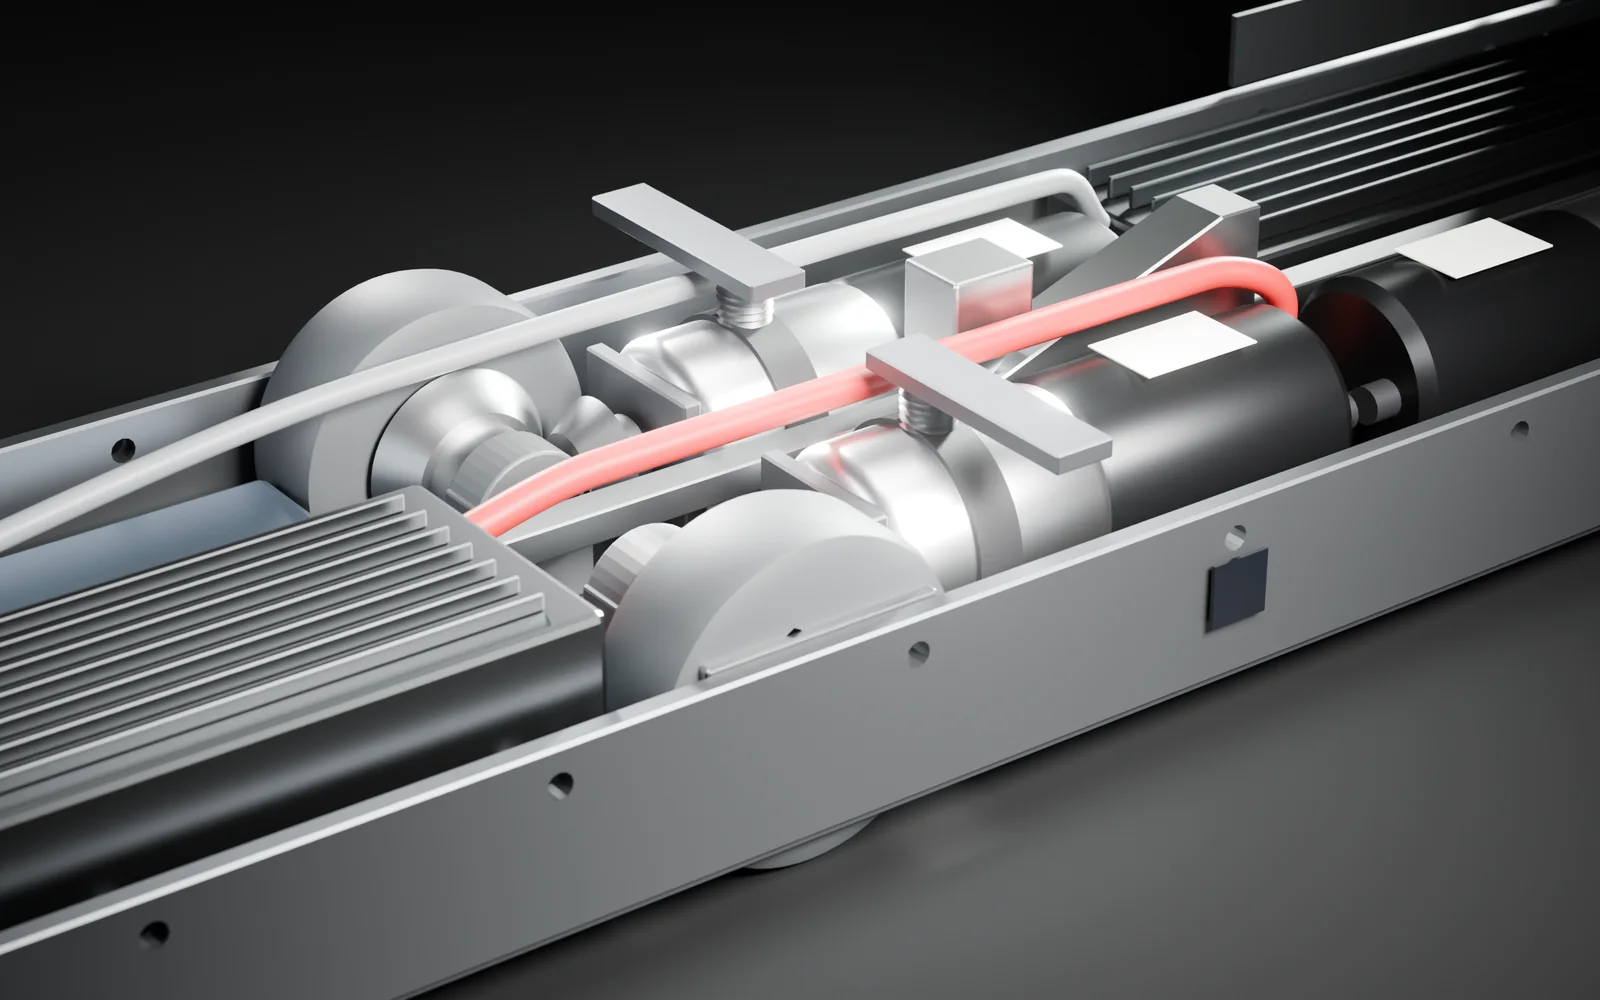
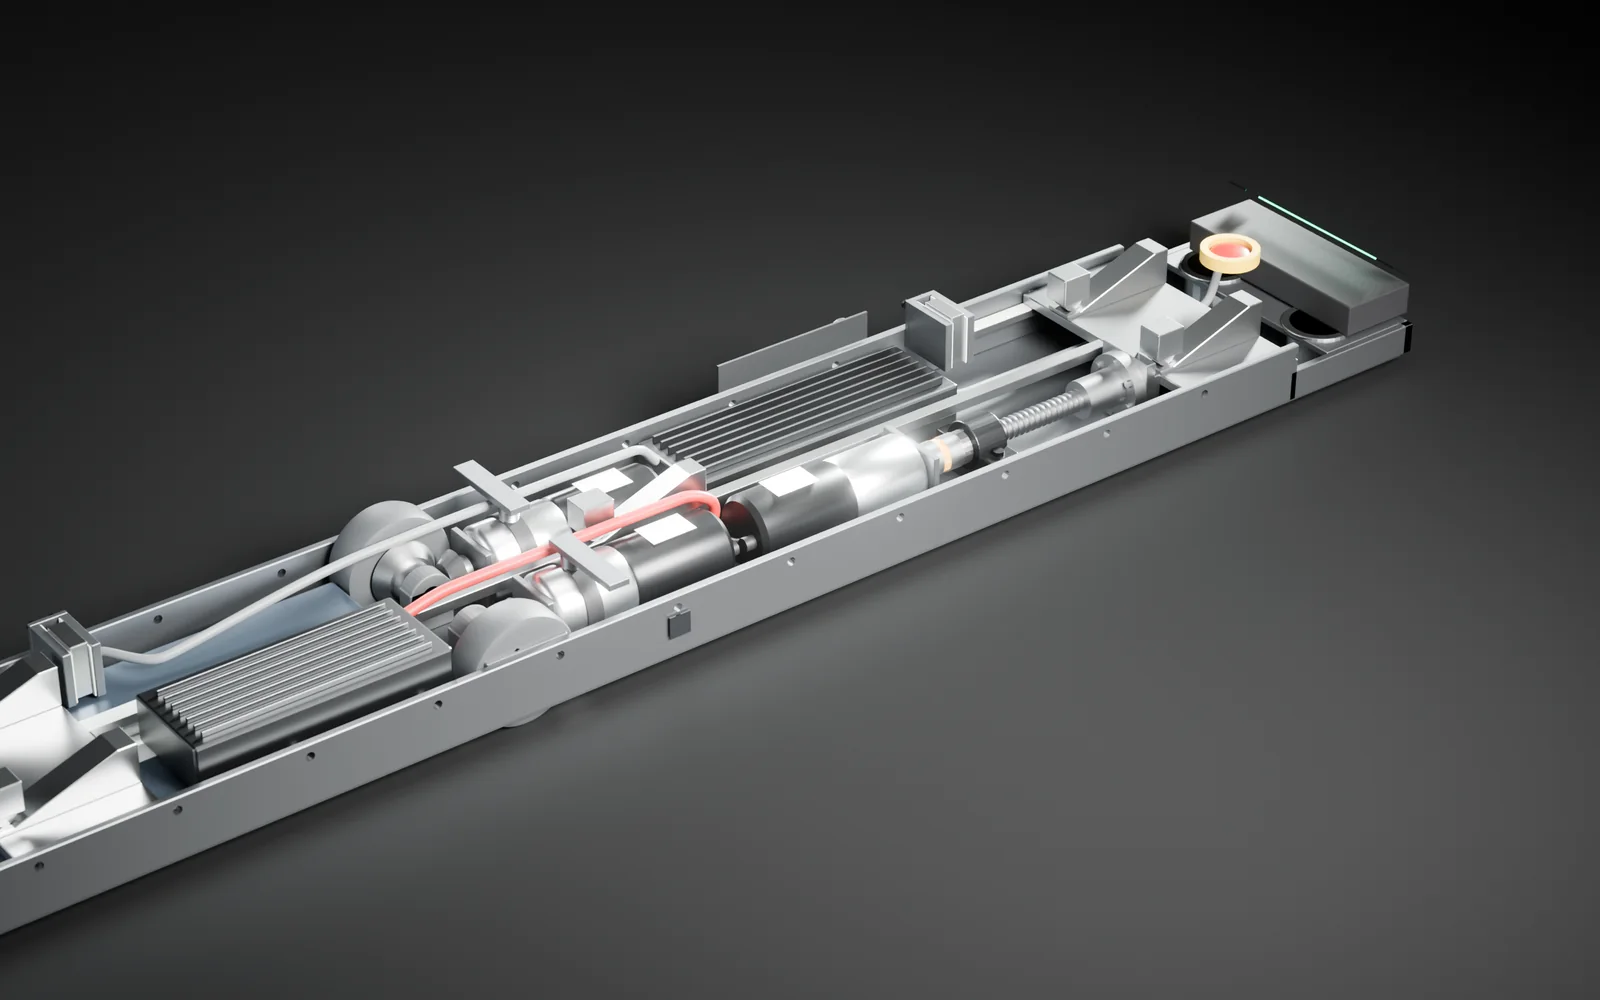
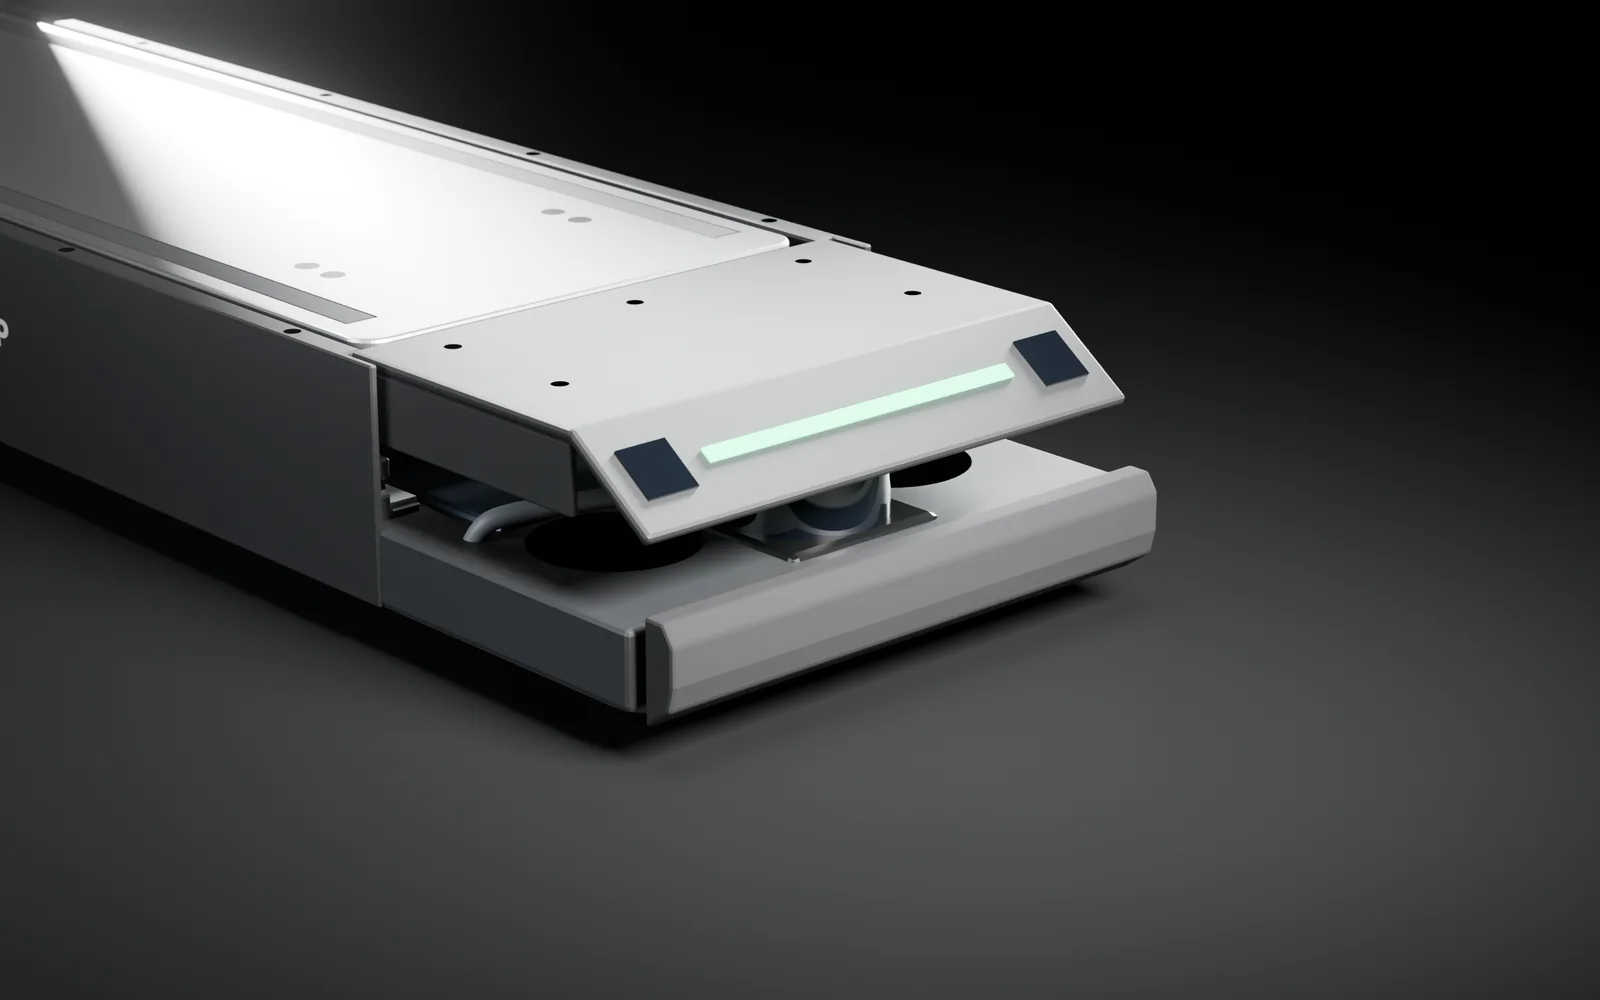
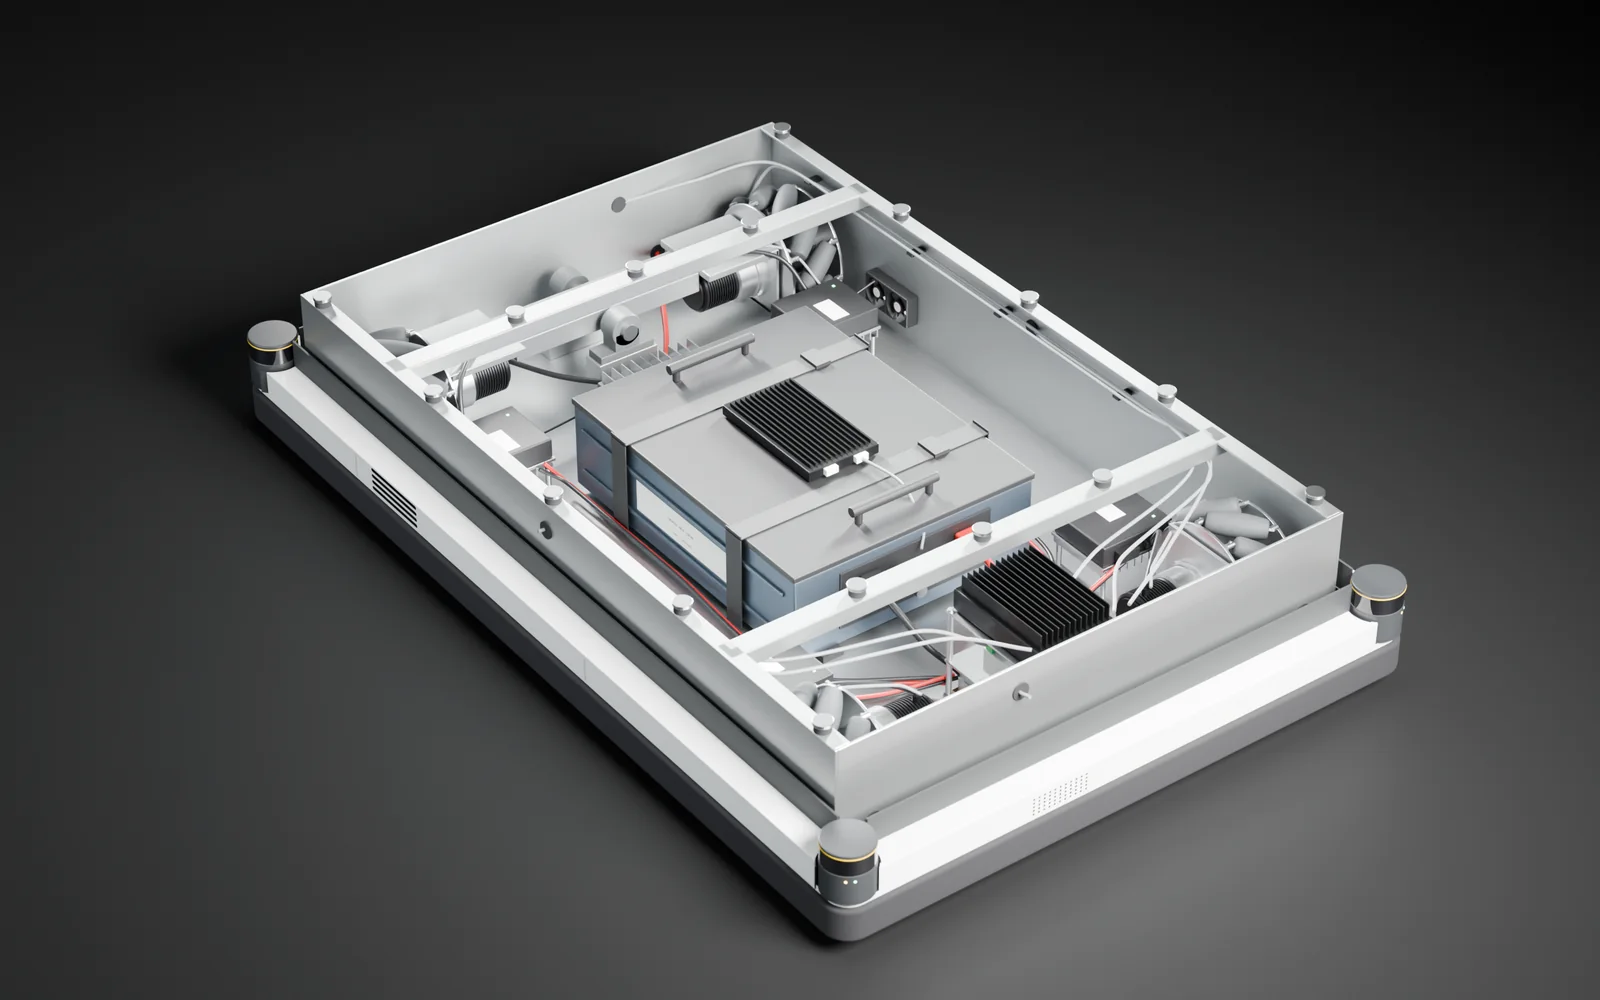
شاسی تشتی فولادی، باتری LiFePO4 با ظرفیت ۷٫۲ کیلوواتساعت، کامپیوتر هوش مصنوعی و چهار موتورگیربکس. کنترلر ایمنی مستقل، لیدارها، دکمههای توقف، ضربهگیر و ترمز را جدا از کامپیوتر اصلی پایش میکند.
اجزا
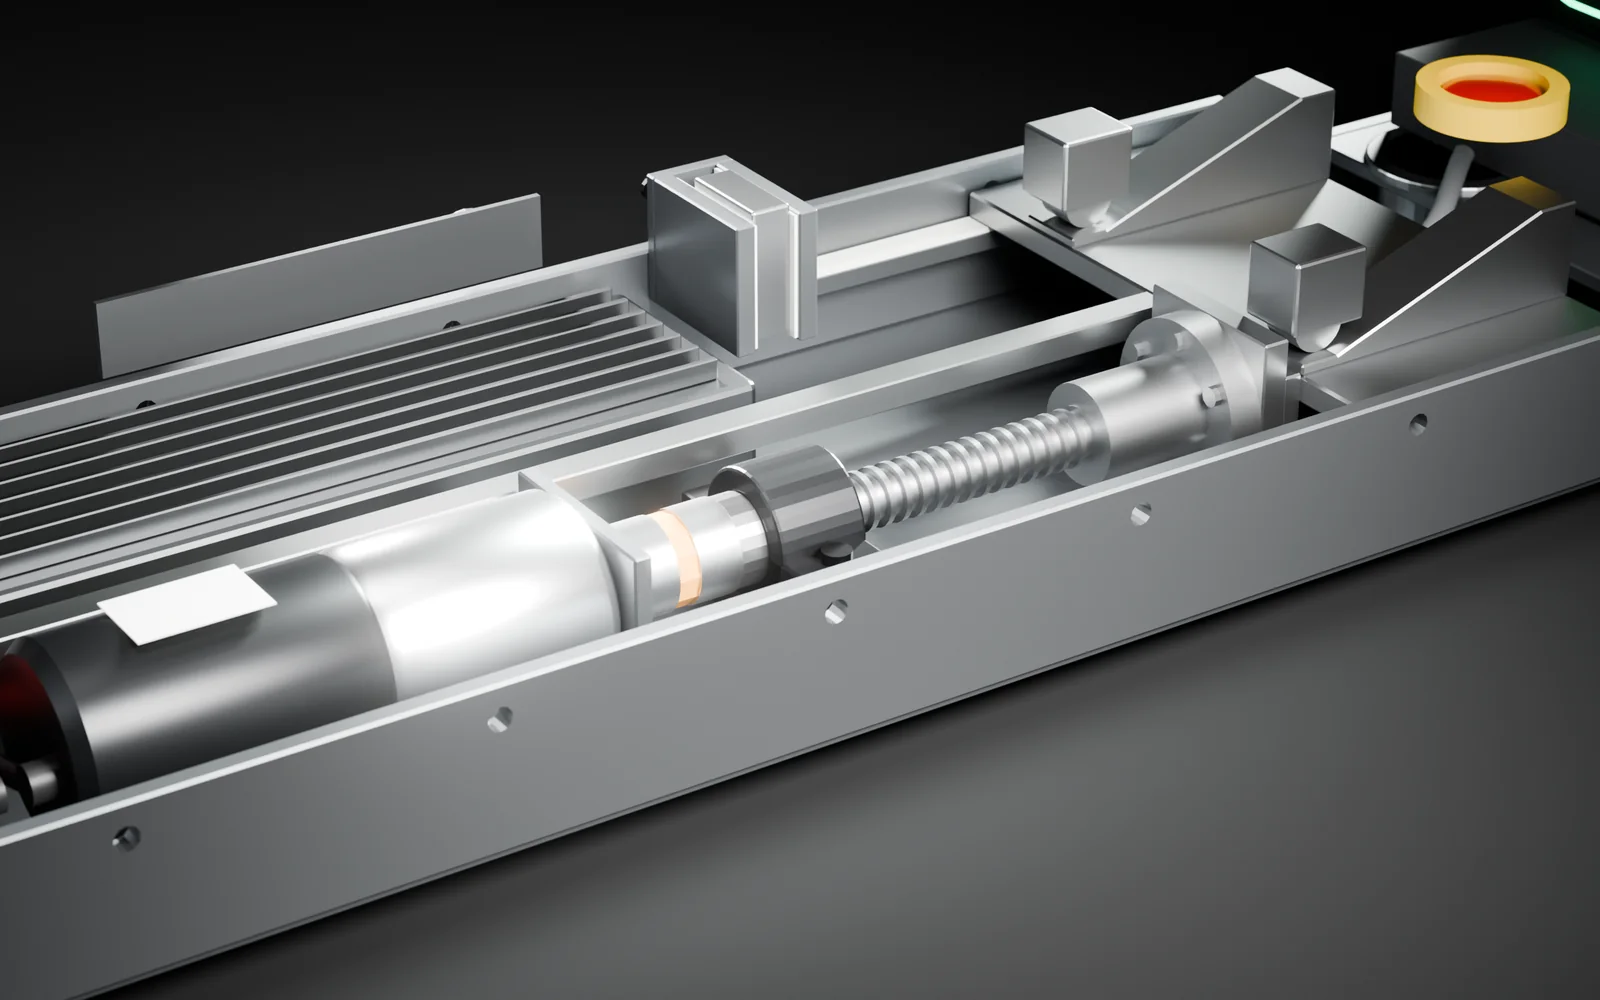
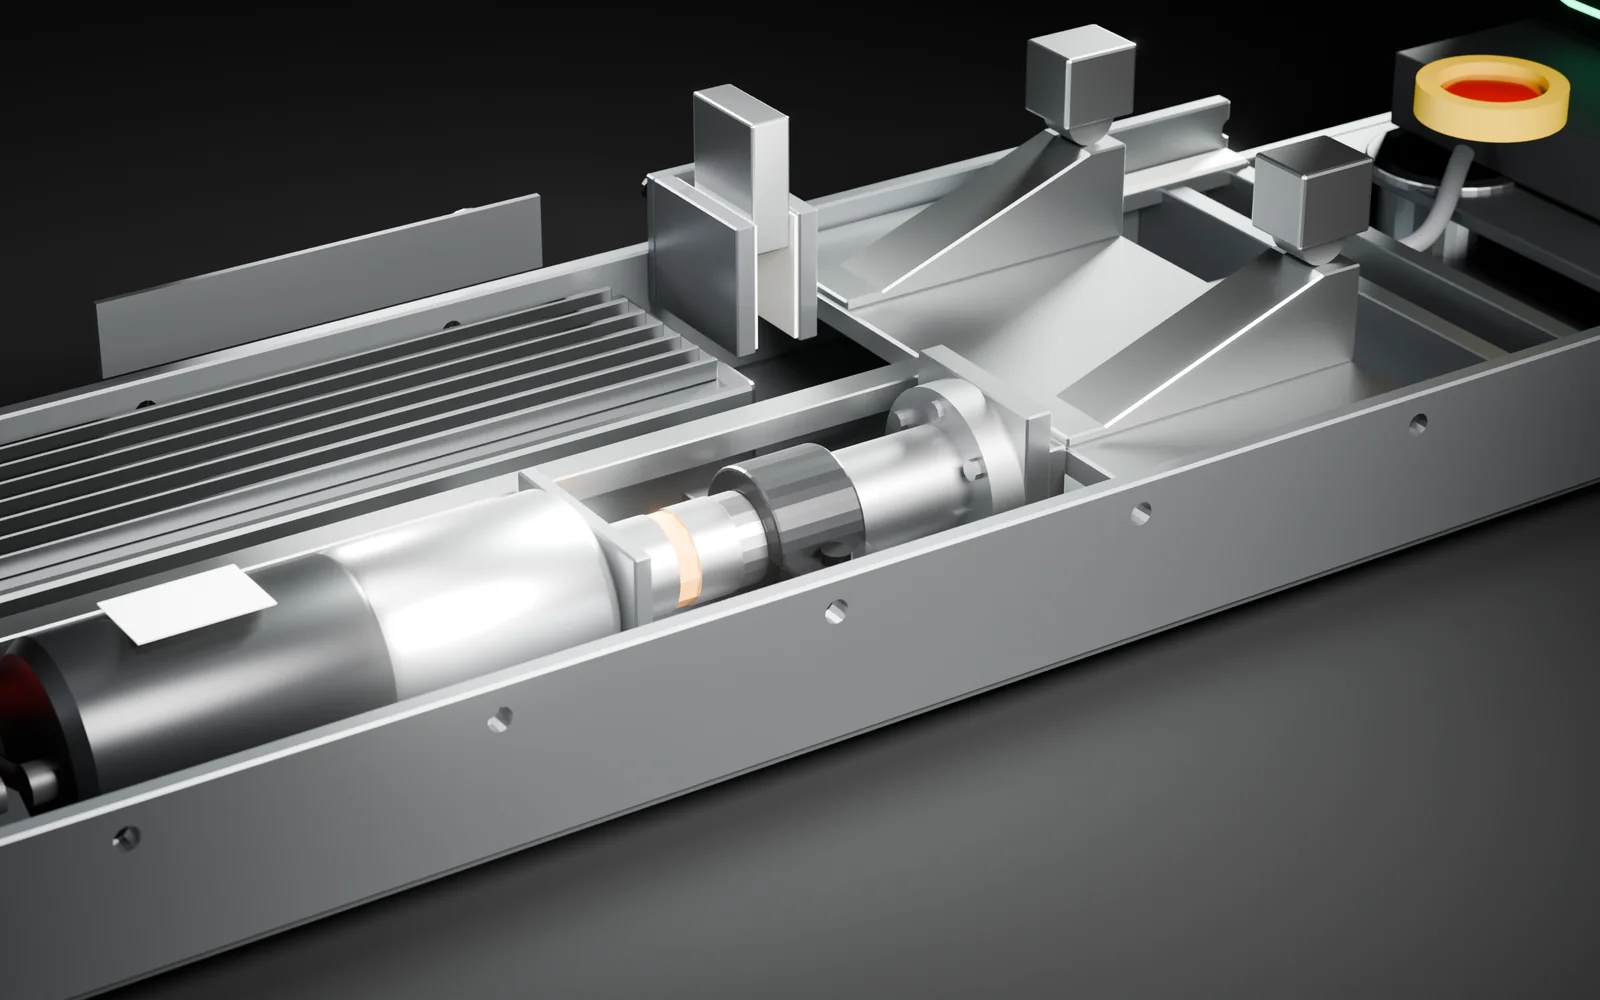
خیز شاسی زیر بار کامل تنها ۰٫۲ میلیمتر است و محور عقب لولایی، با سه درجه نوسان به هر سو، روی کف ناصاف هم هر چهار چرخ را روی زمین نگه میدارد.
قابلیتهای کلیدی
تا ۱۵۰۰ کیلوگرم، برای هر نوع بار
پالت اروپایی (۱۲۰۰ × ۸۰۰) و ISO (۱۲۰۰ × ۱۰۰۰) مستقیم روی سطح بار آلومینیومی قرار میگیرد و قفسه، نقاله غلتکی یا بالابر روی ۷ شیار T آن پیچ میشود؛ یک ربات برای پالت، قفسه و ماژول سفارشی.
حرکت همهجهته
چهار چرخ مکانوم محرک ربات را بدون دور زدن به پهلو و مورب میبرند و در دایرهای به قطر حدود ۲ متر درجا میچرخانند. محور عقب لولایی است تا روی کف ناصاف هم هر چهار چرخ روی زمین بمانند و کشش خود را حفظ کنند.
ایمنی ۳۶۰ درجه
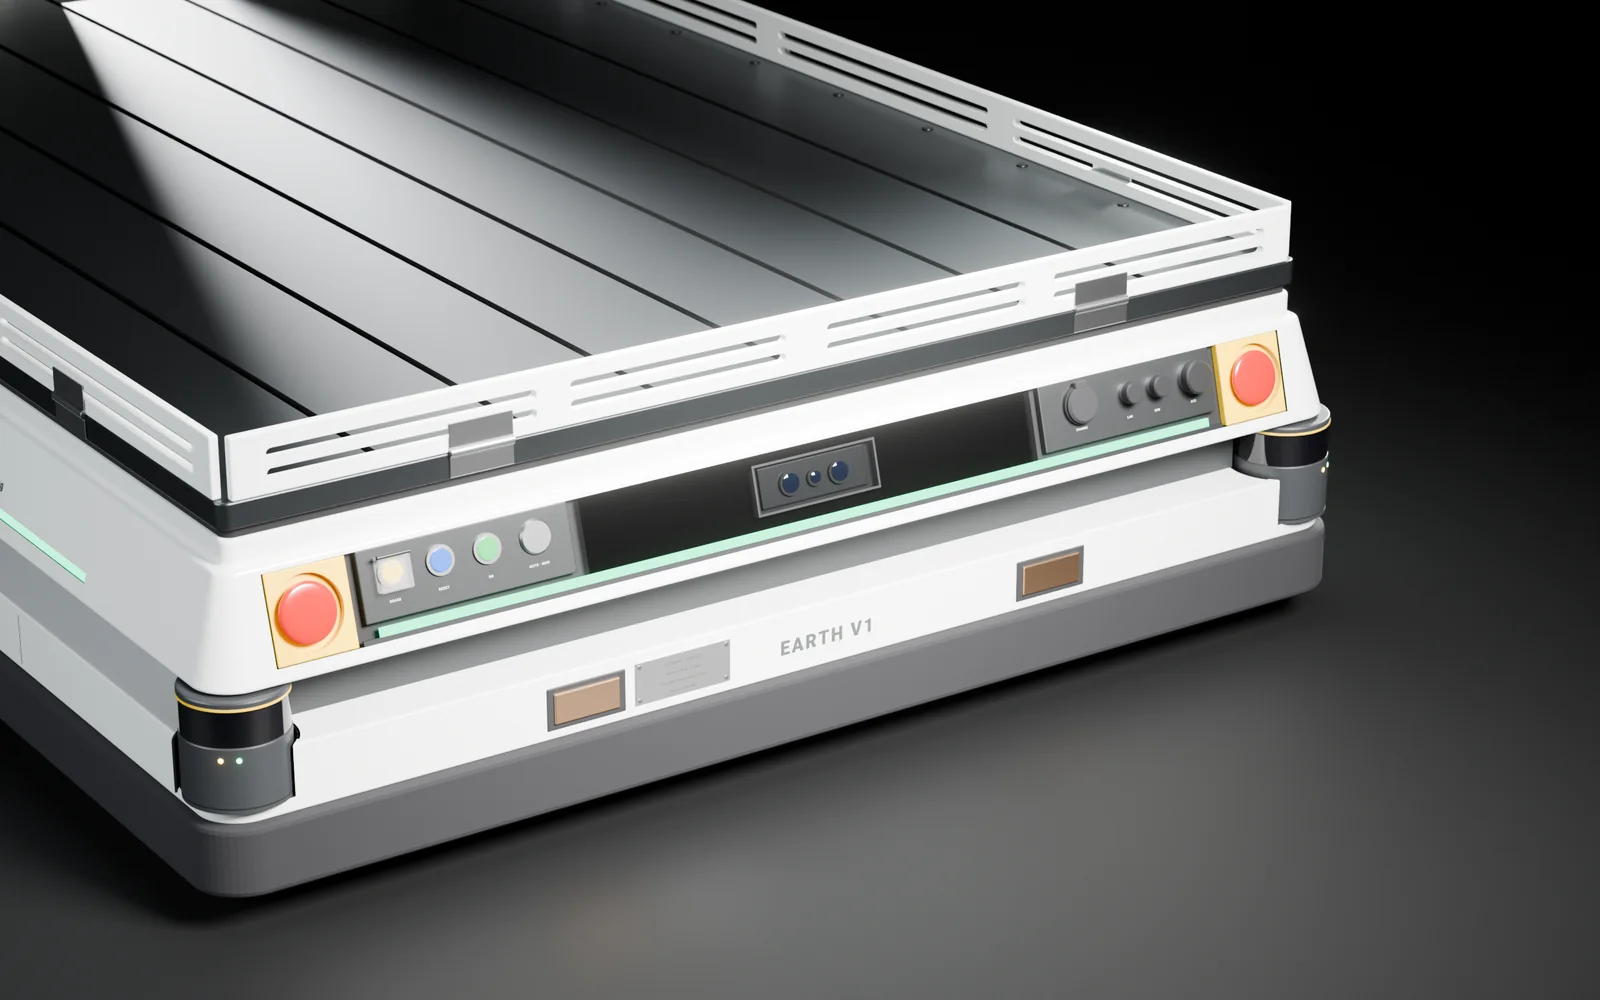
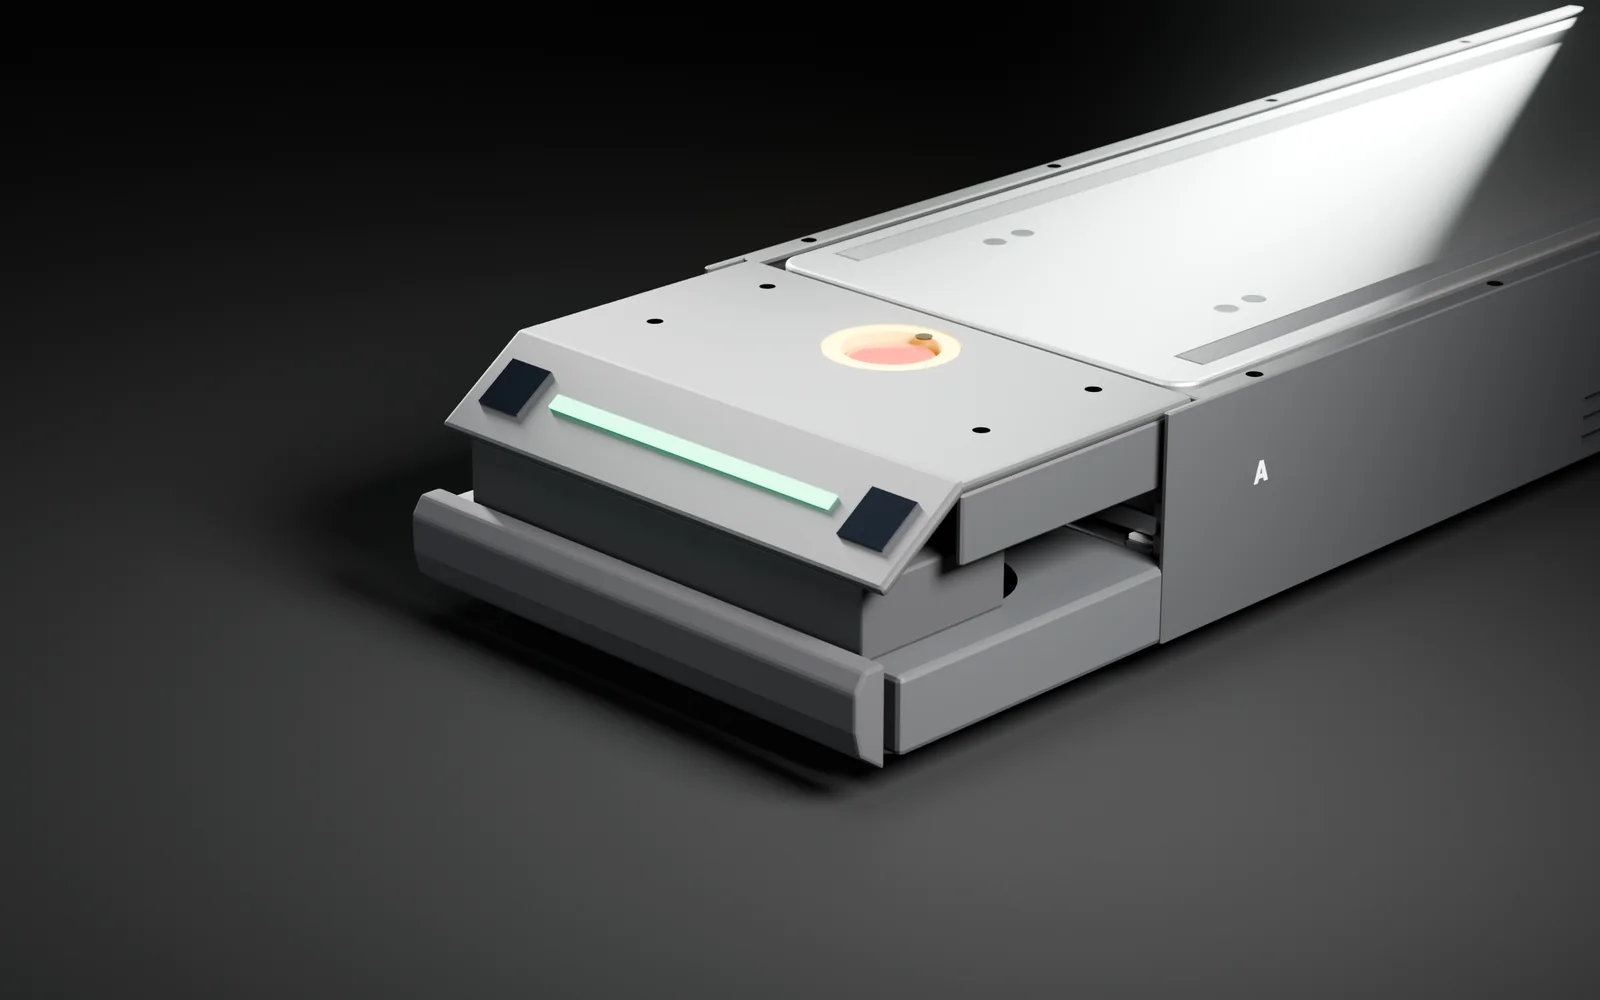
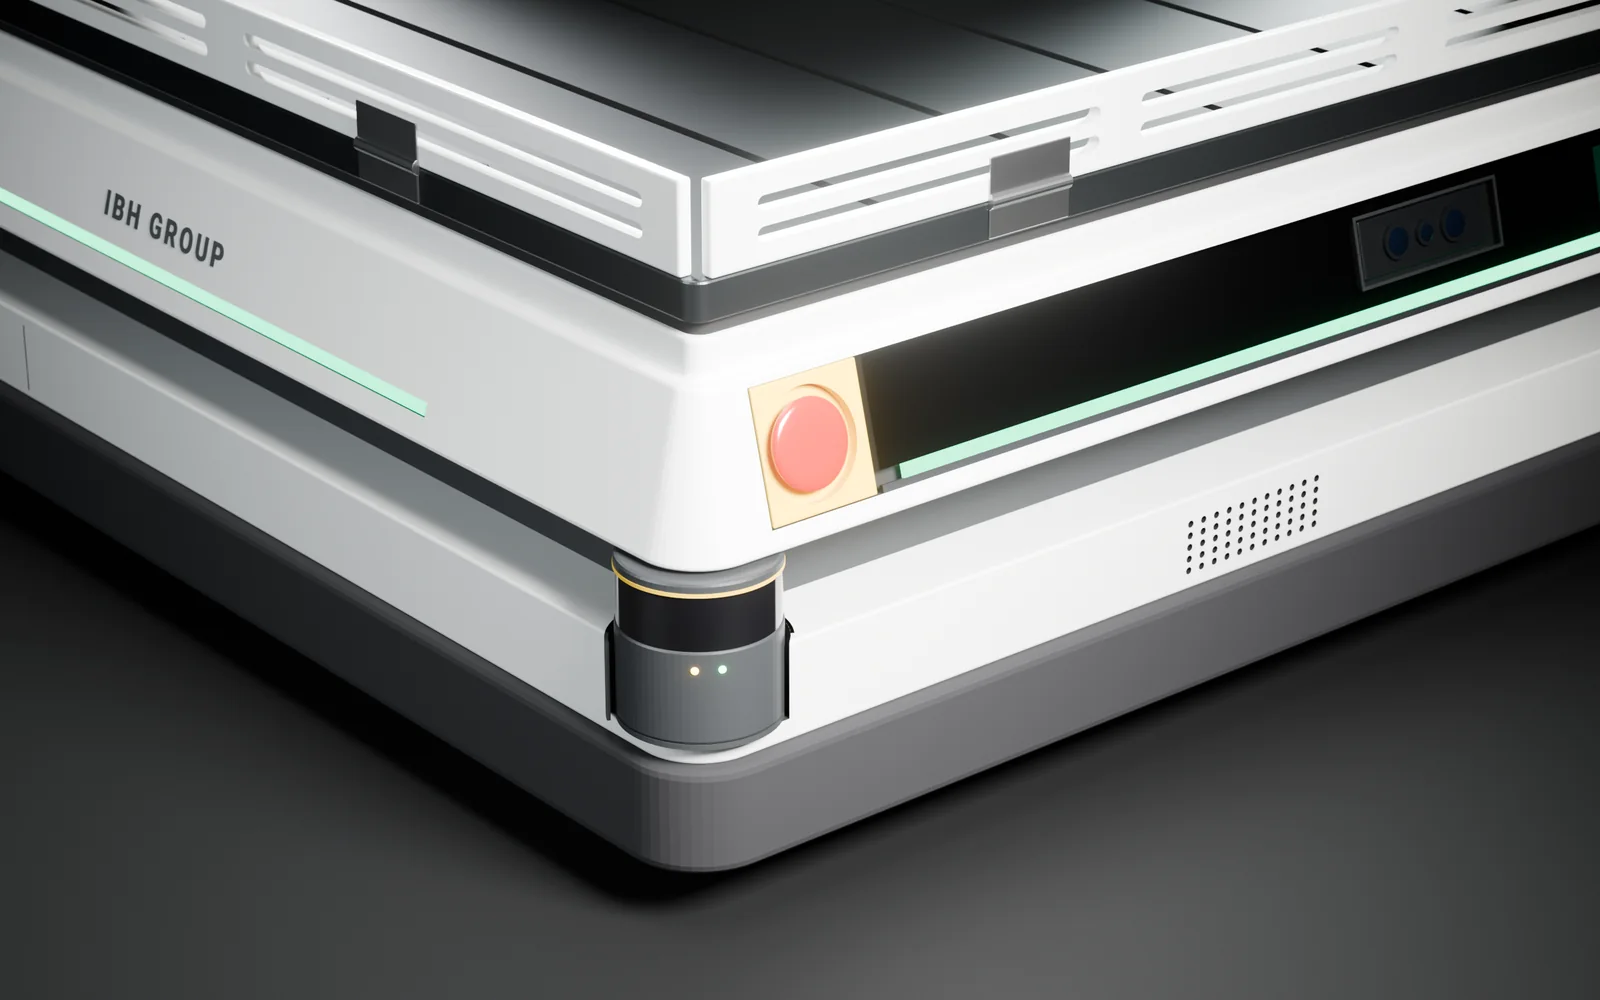
در هر گوشه ربات یک لیدار ایمنی ۲۷۰ درجه نصب شده است و هر جهت حرکت را دو لیدار میبینند. چهار دوربین عمق هم موانعی را که بالاتر از صفحه دید لیدارها هستند تشخیص میدهند. ضربهگیر لاستیکی دورتادور، چهار دکمه توقف اضطراری، نوار نوری وضعیت و بلندگوی هشدار زیر نظر کنترلر ایمنی مستقل کار میکنند.
هوش مصنوعی روی ربات
کامپیوتر هوش مصنوعی روی خود ربات، ناوبری بدون نیاز به زیرساخت، تشخیص انسان و مانع و مسیریابی لحظهای را بر عهده دارد. همه تصمیمها روی خود ربات گرفته میشوند و ربات برای حرکت به سرور وابسته نیست.
بیش از یک شیفت کاری
باتری LiFePO4 با ظرفیت ۷٫۲ کیلوواتساعت حدود ۱۶ ساعت کارکرد دارد، یعنی بیش از یک شیفت کامل. ربات برای شارژ خودش به ایستگاه میرود و در آن پهلو میگیرد؛ سوکت شارژ دستی هم دارد.
آماده یکپارچهسازی
پنل عقب کلید انتخاب حالت خودکار یا دستی، ریست ایمنی و آزادکن ترمز برای هل دادن دستی ربات را دارد. دو پورت M12 برای اترنت و USB در دسترس است و کانکتور AUX برق و فرمان ماژولهای روی سطح بار را تأمین میکند. لبههای محافظ ۵ سانتیمتری تاشو و جداشدنیاند.
نمای سهبعدی
مشخصات فنی
مقادیری که با «پیشنهادی» مشخص شدهاند، پیش از عرضه به تأیید تیم فنی میرسند.
ابعاد و ظرفیت
- ابعاد
- ۱۷۱۶ × ۱۱۱۶ × ۳۴۰ میلیمتر
- سطح بار
- ۱۶۴۰ × ۱۰۴۰ میلیمتر، ۷ شیار T
- ظرفیت بار
- ۱۵۰۰ کیلوگرم
- وزن ربات
- حدود ۴۳۵ کیلوگرم
- فاصله از زمین
- ۳۵ میلیمتر
حرکت
- سامانه محرکه
- ۴ چرخ مکانوم محرک ۱۰ اینچی
- جهتهای حرکت
- جلو، عقب، پهلو، مورب، چرخش درجا
- قطر چرخش درجا
- ۲۰۱۴ میلیمتر
- سرعت بیشینه
- ۱٫۲ متر بر ثانیه بدون بار (پیشنهادی)
انرژی
- باتری
- LiFePO4، ۴۸ ولت، ۷٫۲ کیلوواتساعت
- زمان کارکرد
- حدود ۱۶ ساعت
- شارژ
- خودکار در ایستگاه + سوکت دستی
حسگر و پردازش
- لیدار ایمنی
- ۴ عدد، ۲۷۰ درجه
- دوربین عمق
- ۴ عدد
- رایانه
- NVIDIA Jetson AGX Orin
- رابطها
- ۲ × M12، کانکتور AUX
کاربردهای اصلی

- جابهجایی پالت و قفسه بین انبار و خط تولید
- تغذیه خط مونتاژ با قطعات سنگین
- انتقال بار بین ایستگاهها در خودروسازی و قطعهسازی
- انبارهایی با راهروهای باریک
- سالنهایی که انسان و ربات در کنار هم کار میکنند
تصاویر