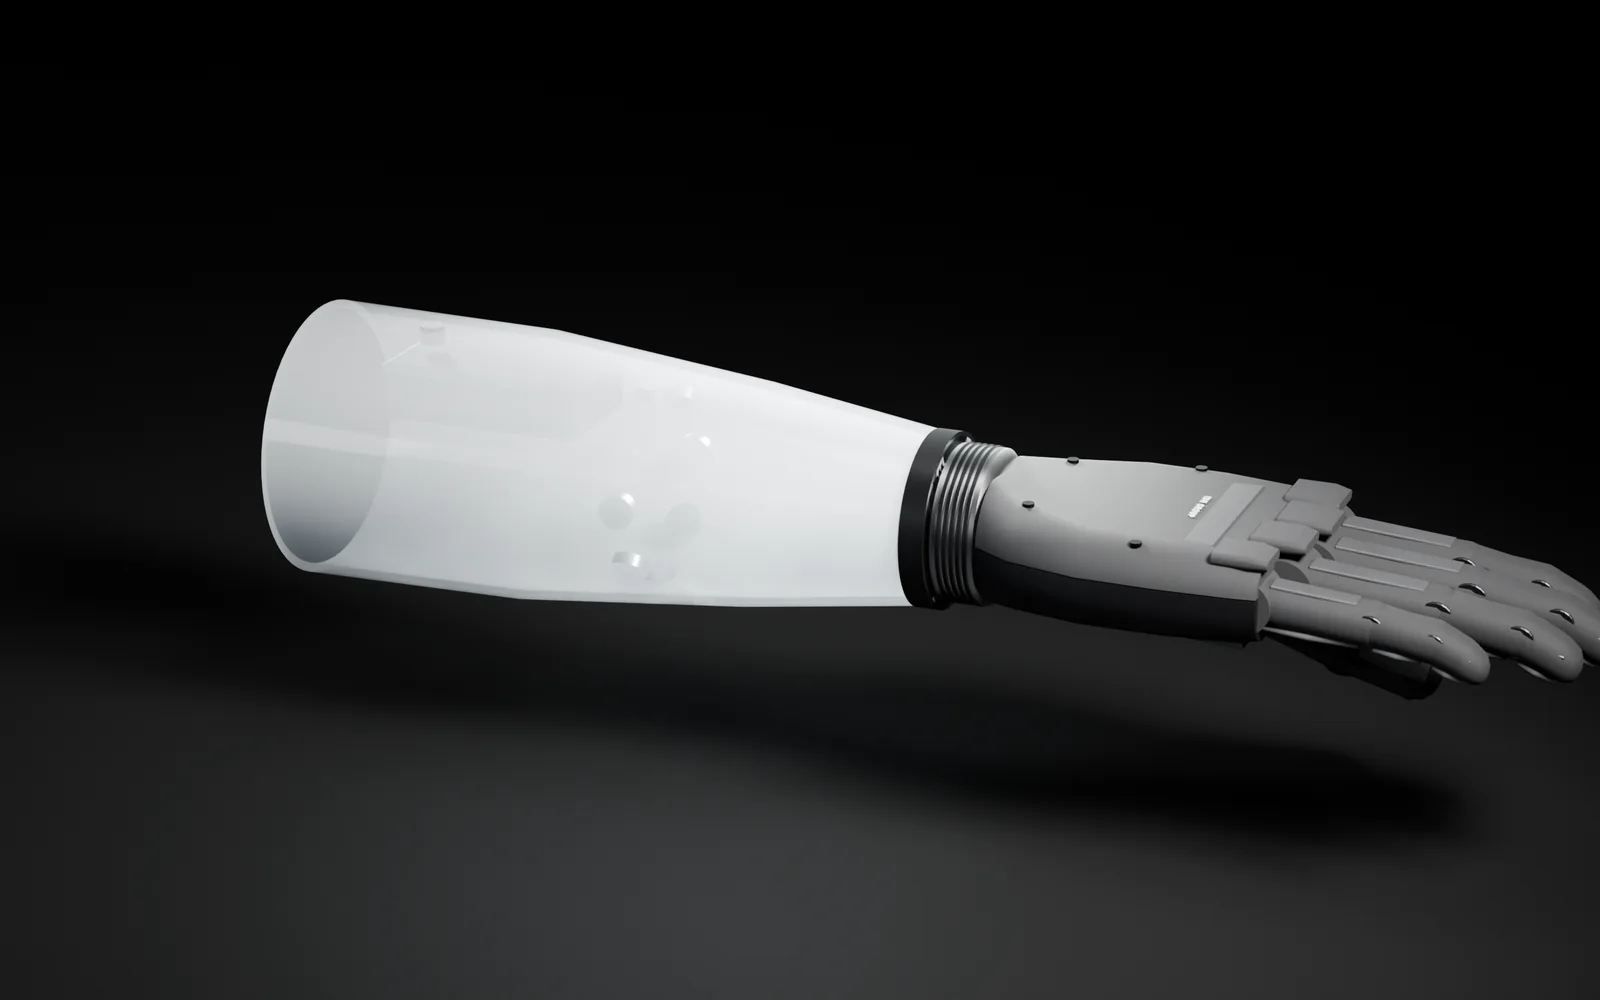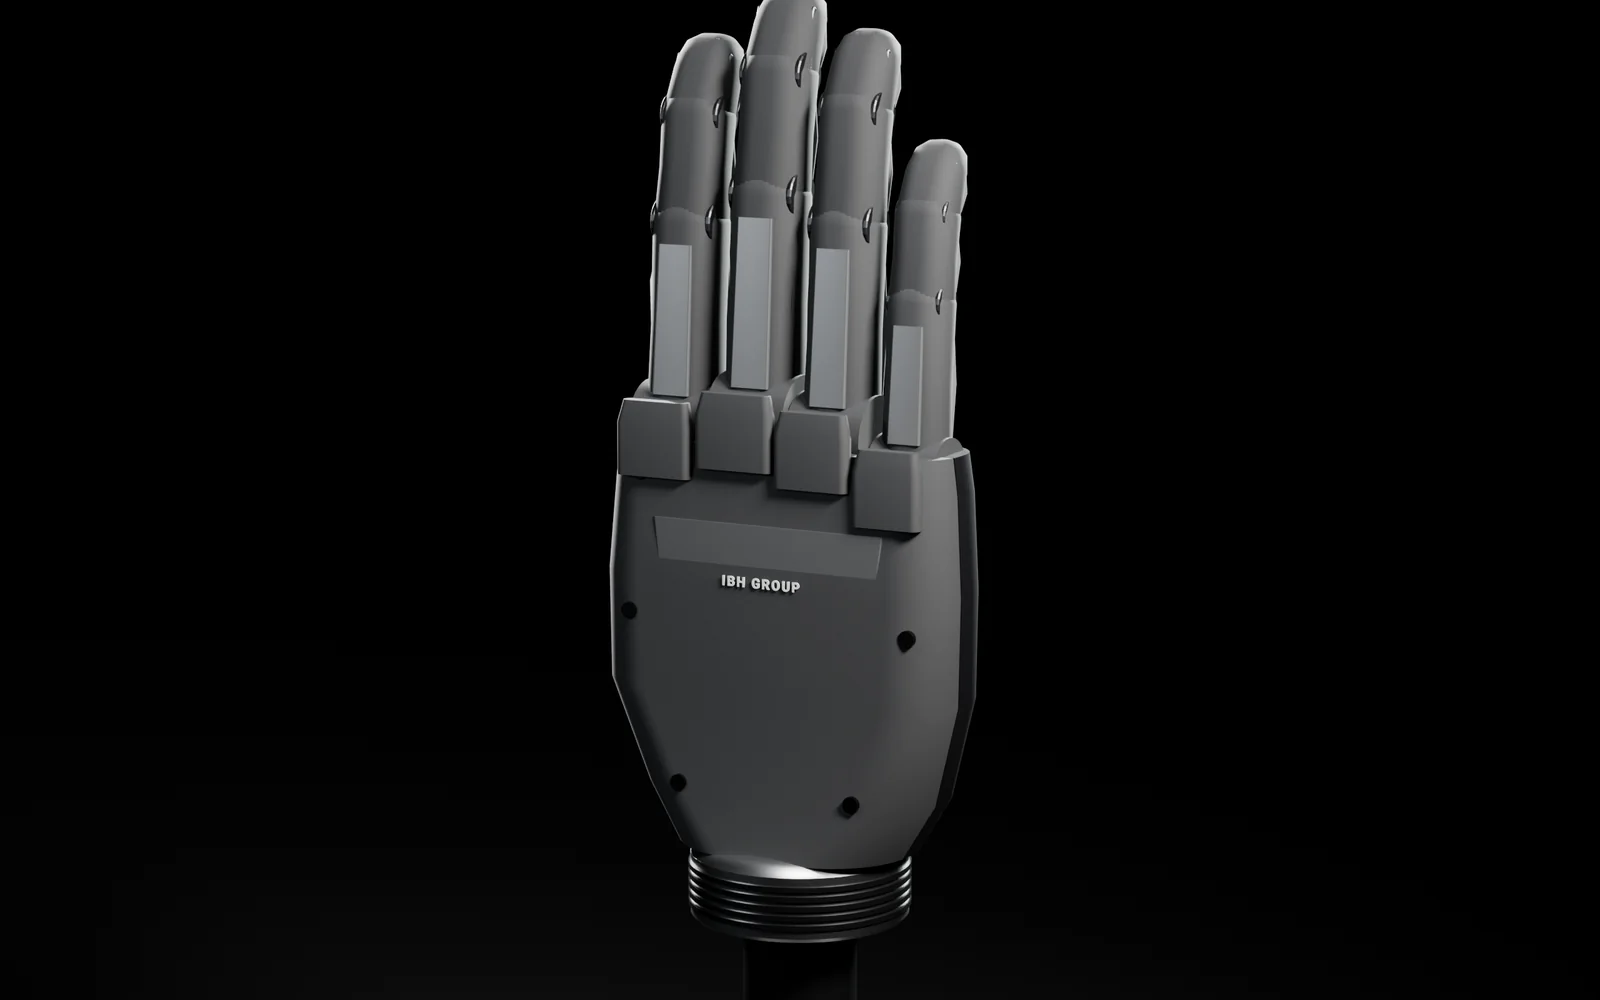
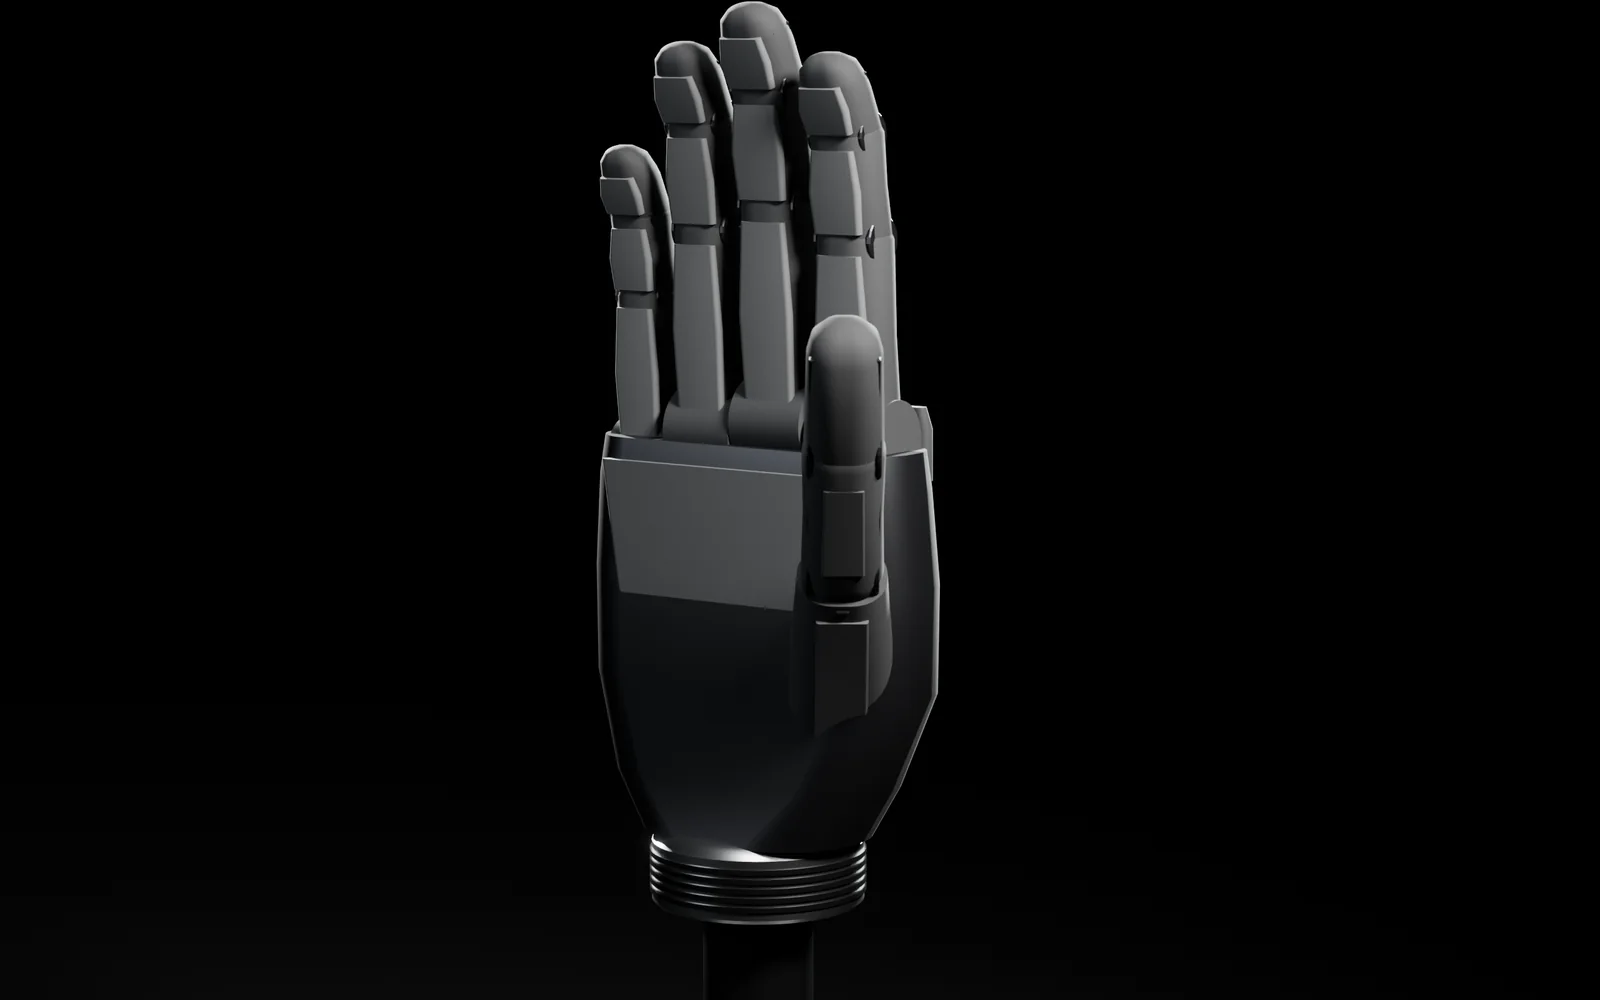
Flexa Robotic Hand
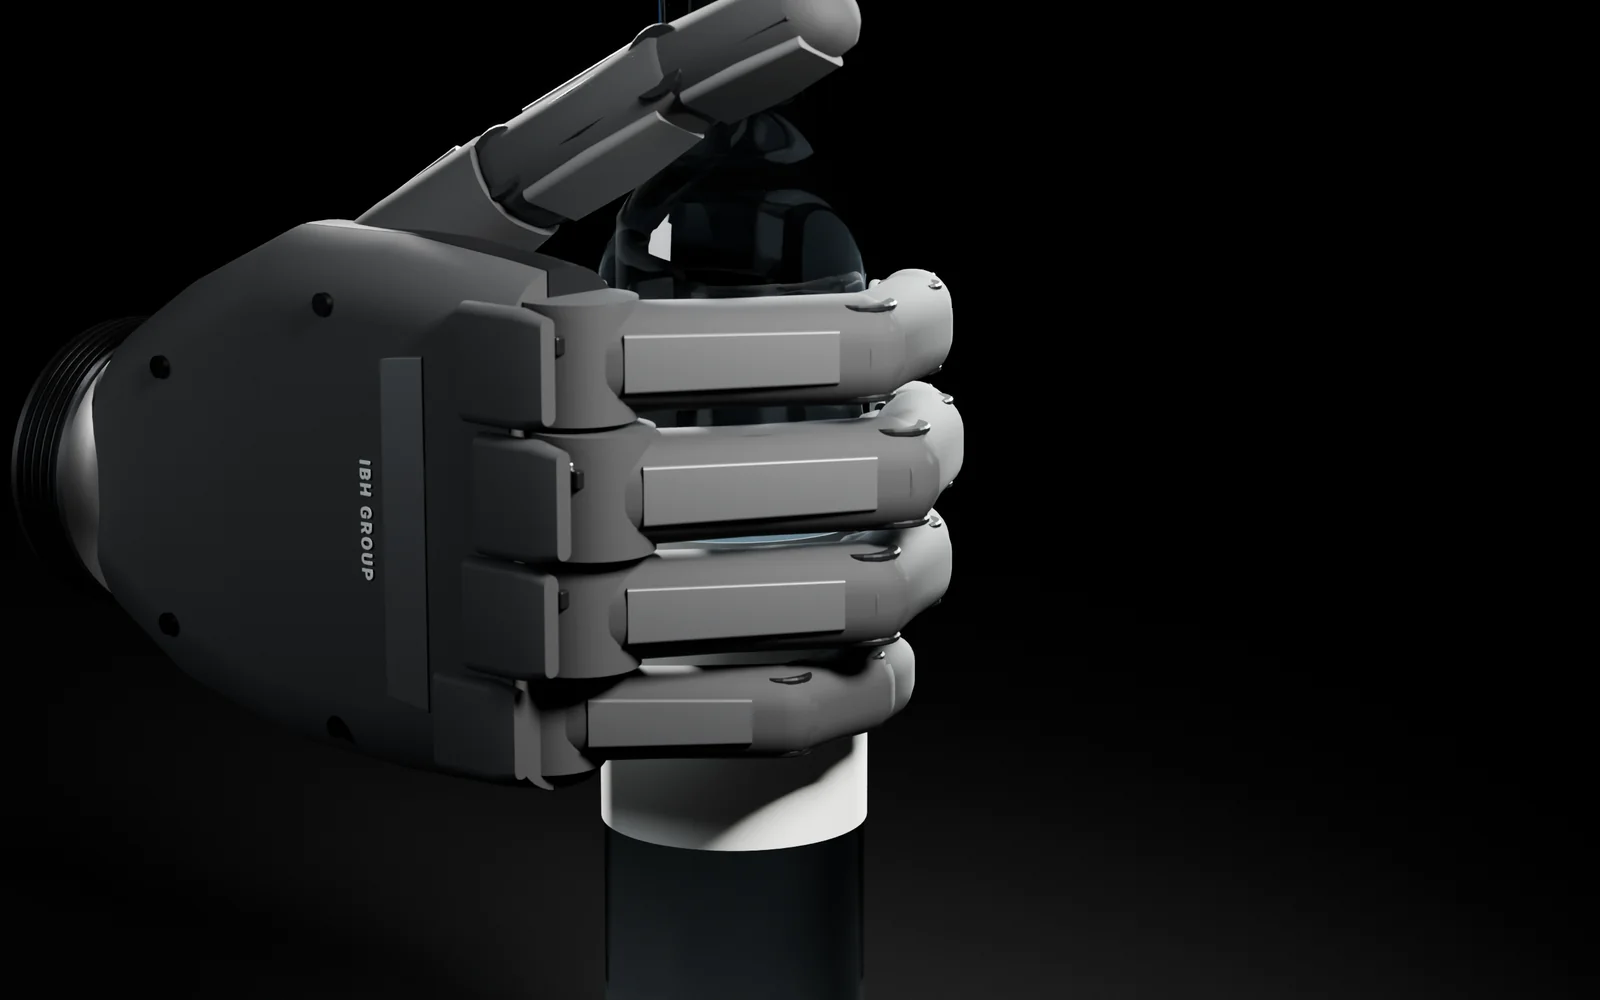
دست رباتیک با پنج انگشت متحرک که با عضلات ساعد کنترل میشود.
- با ۶ موتور
- ۵ انگشت
- شست با دو موتور خم میشود و میچرخد
- وزن دست
- ۳۹۵ گرم
- آلومینیوم 7075 و پوسته نایلون PA12
- داخل سوکت
- ۸ الکترود
- سیگنال عضلات ساعد را دریافت میکنند
- کار با یک بار شارژ
- ۲٫۵ روز
- با ۱۵۰۰ بار گرفتن در روز
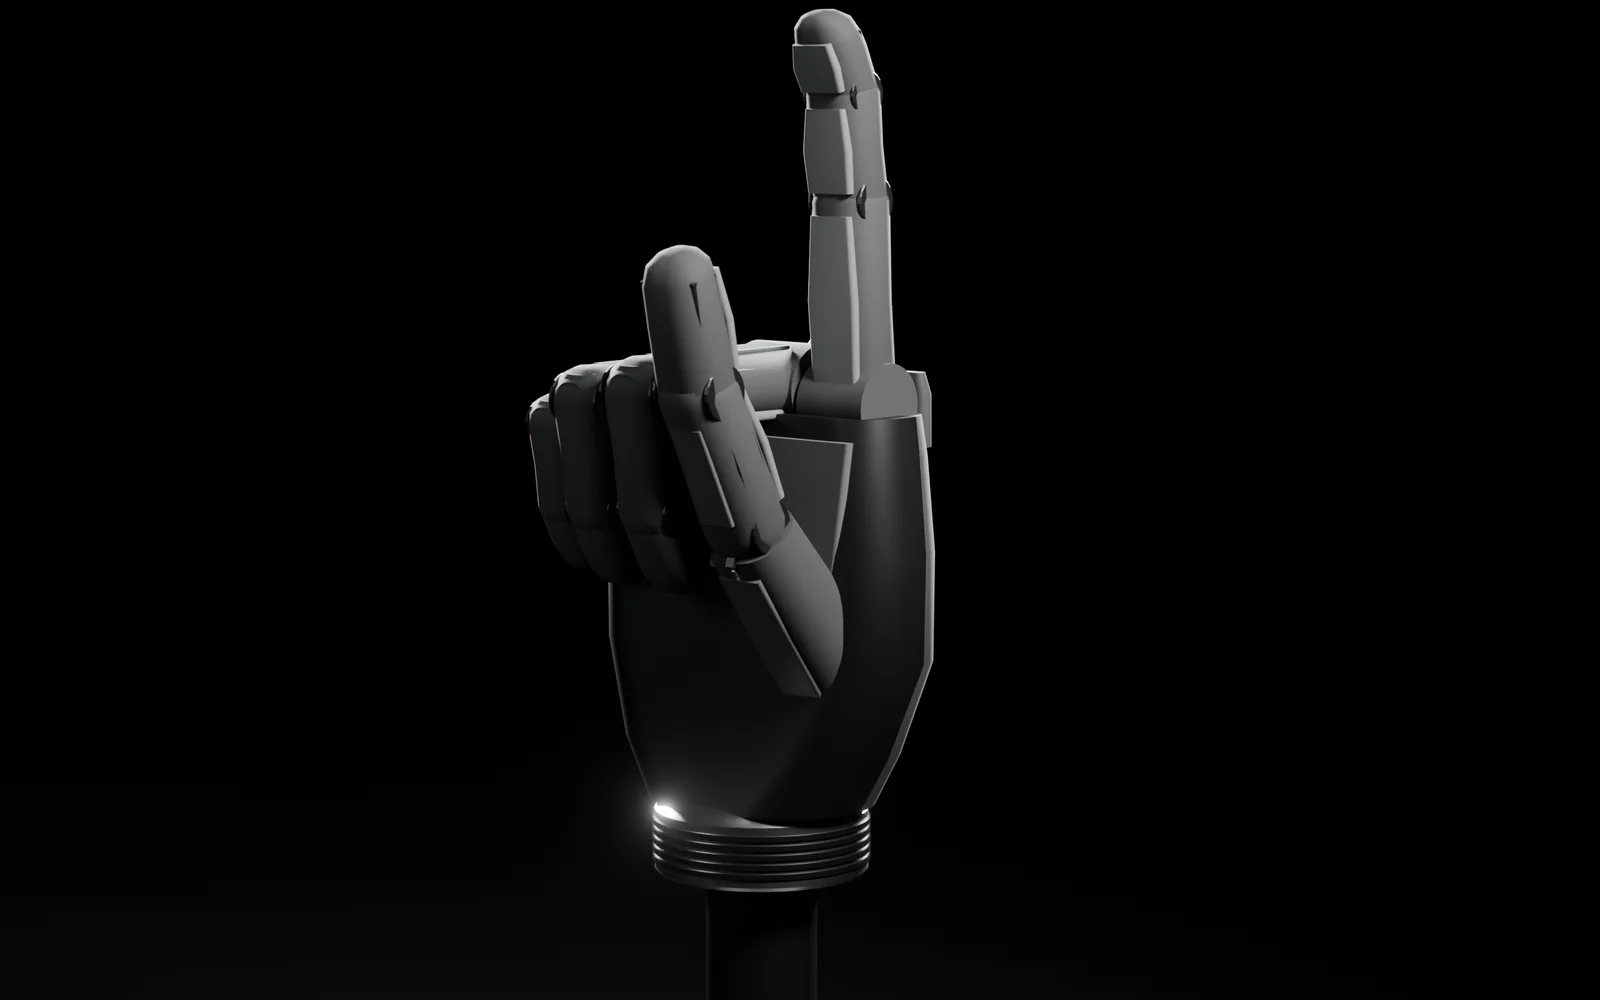
هشت الکترود داخل سوکت، سیگنال عضلات ساعد را دریافت میکنند و هوش مصنوعی روی خود دست، الگوی انقباض هر عضله را میآموزد و نوع گرفتن را انتخاب میکند: مشت، نوکبهنوک، اشاره یا قلاب. برای کاربرانی که کنترل سادهتری میخواهند، باز و بسته کردن دست با دو الکترود هم ممکن است.
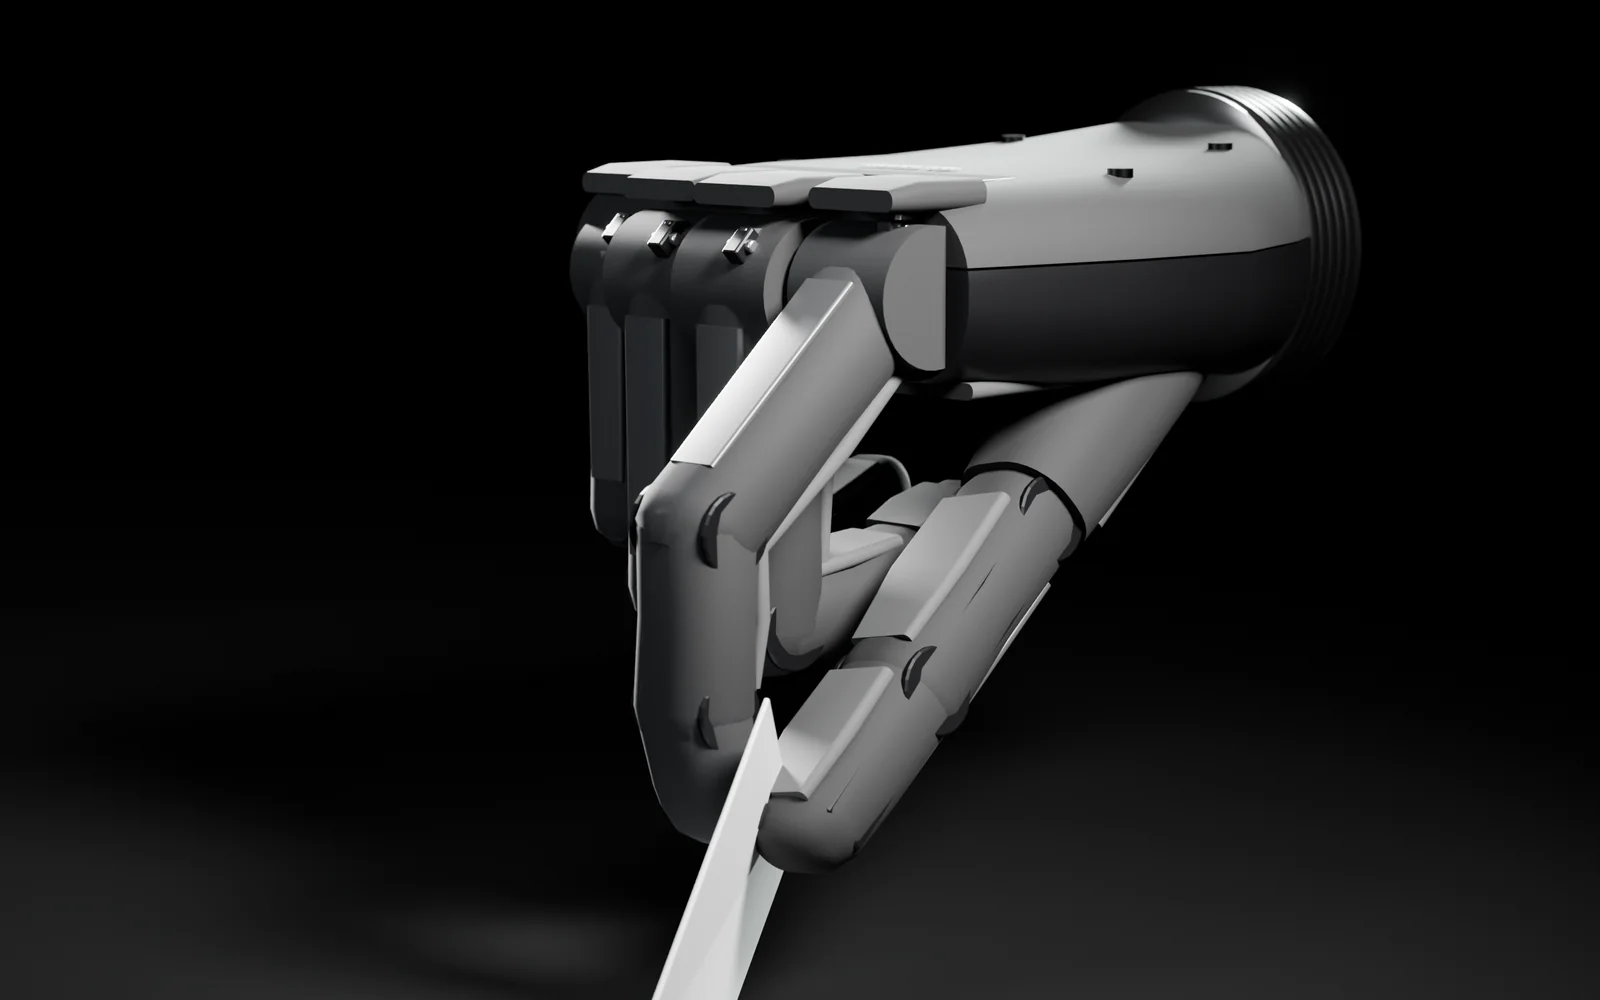
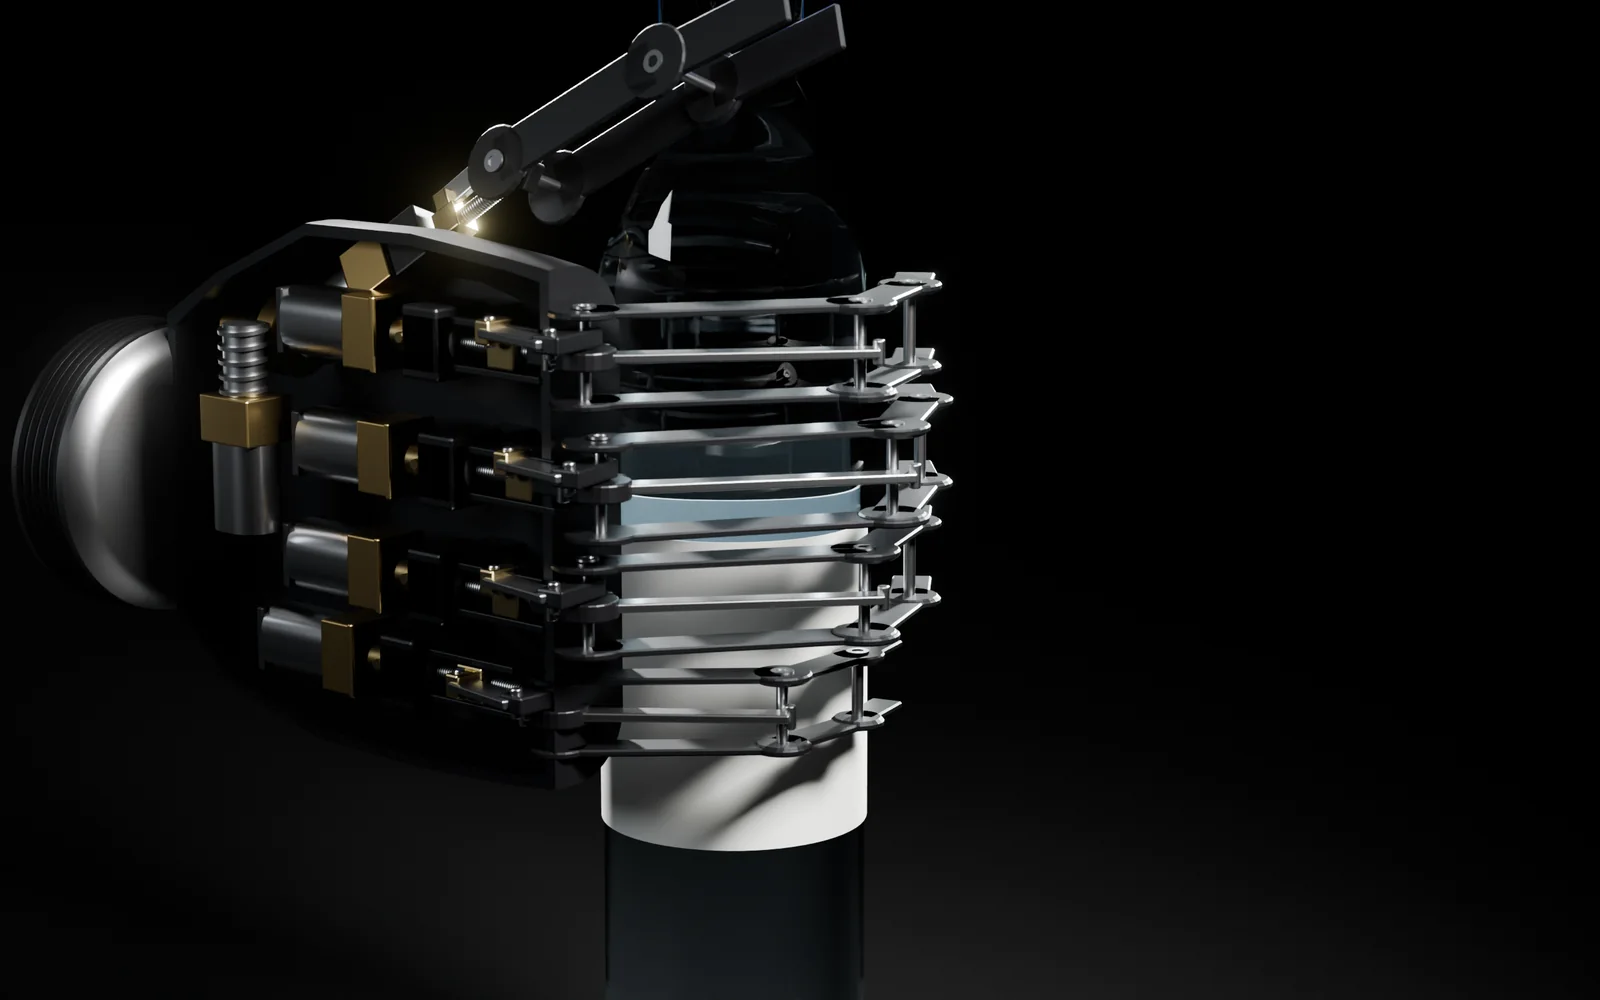
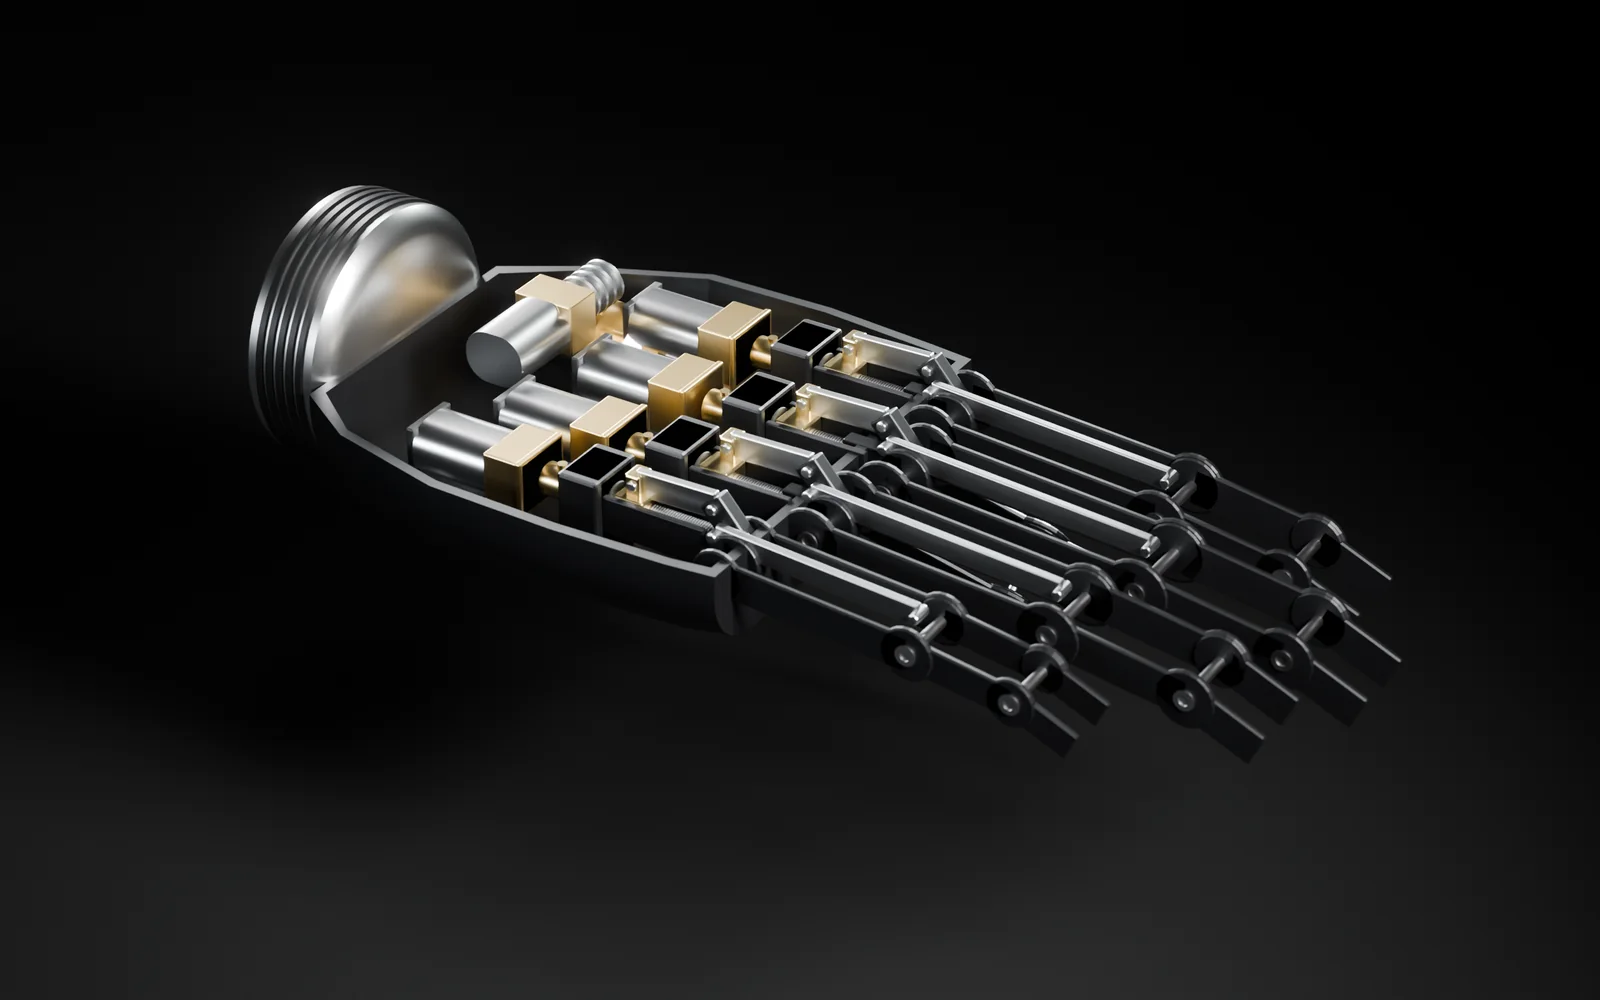
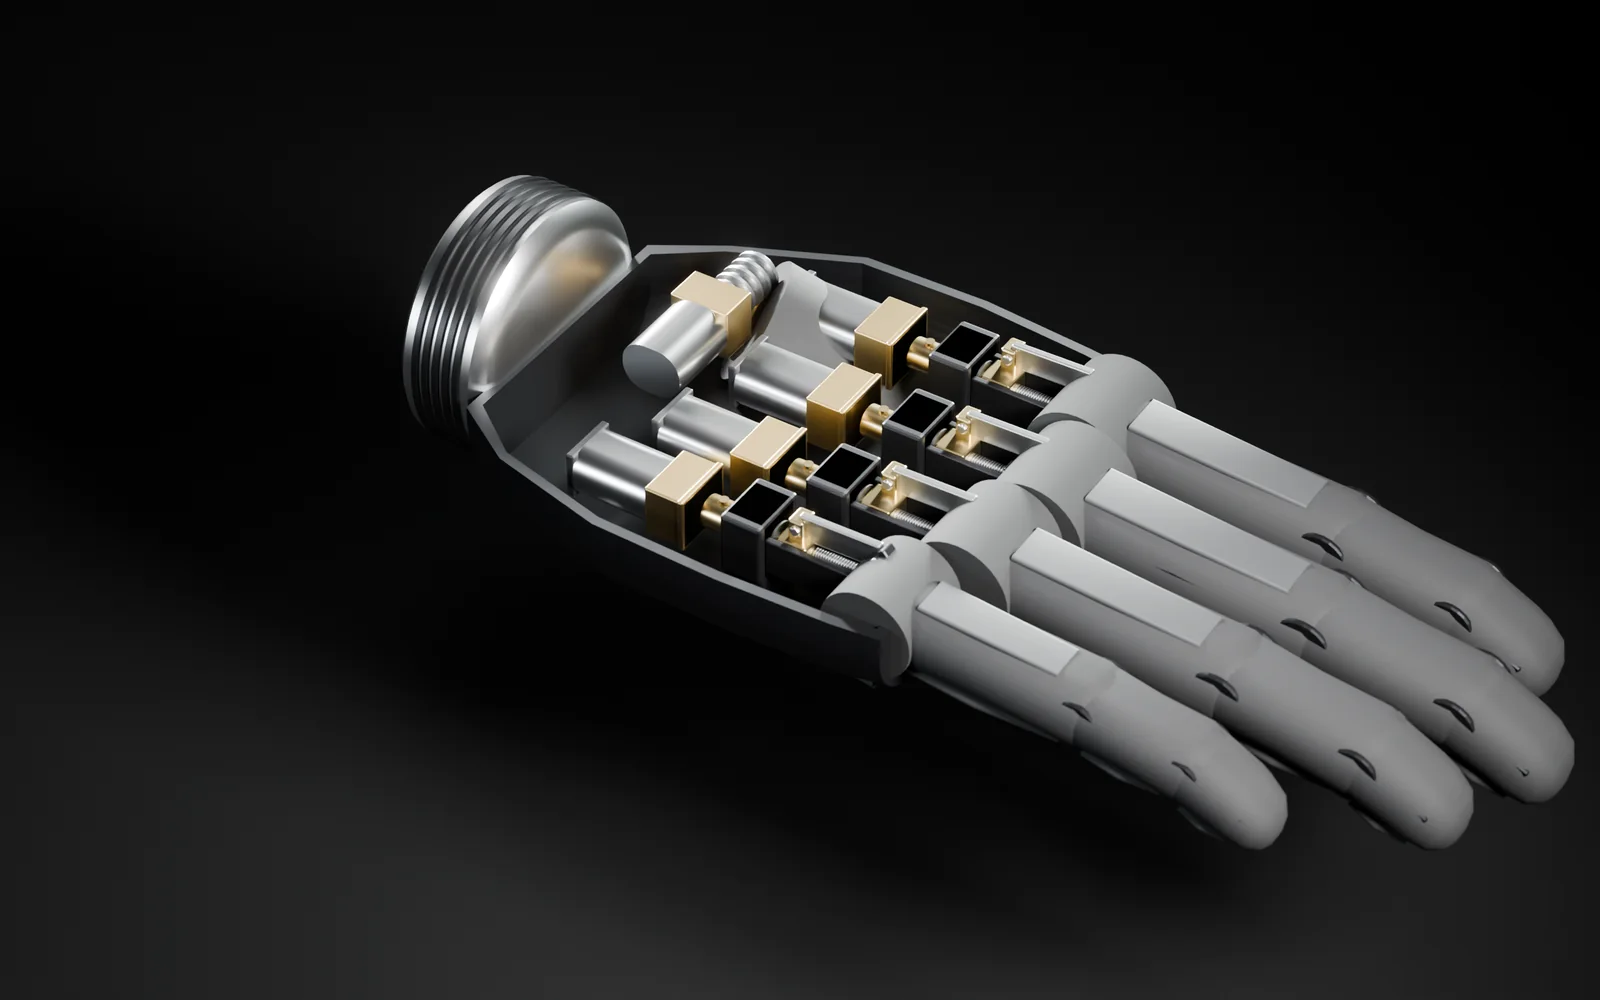
هر انگشت موتور جداگانه دارد و شست با دو موتور اختصاصی، هم خم میشود و هم بین حالت روبهرو و کنار میچرخد؛ به این ترتیب میتوان بطری را در مشت گرفت، کارت یا کلید را با نوک انگشتان برداشت و کیسه حمل کرد. انگشتها با پیچ خودقفل حرکت میکنند، پس دست بدون مصرف برق، شیء را محکم نگه میدارد.
از بدنه تا اجزا
نمای کلی
پنج انگشت متحرک با شش موتور، در اندازه دست بزرگسال: طول کل با اتصال مچ ۲۱۲ میلیمتر، پهنای کف ۸۹ میلیمتر و ضخامت کف ۳۰ میلیمتر؛ وزن کل حدود ۳۹۵ گرم.
درون دست
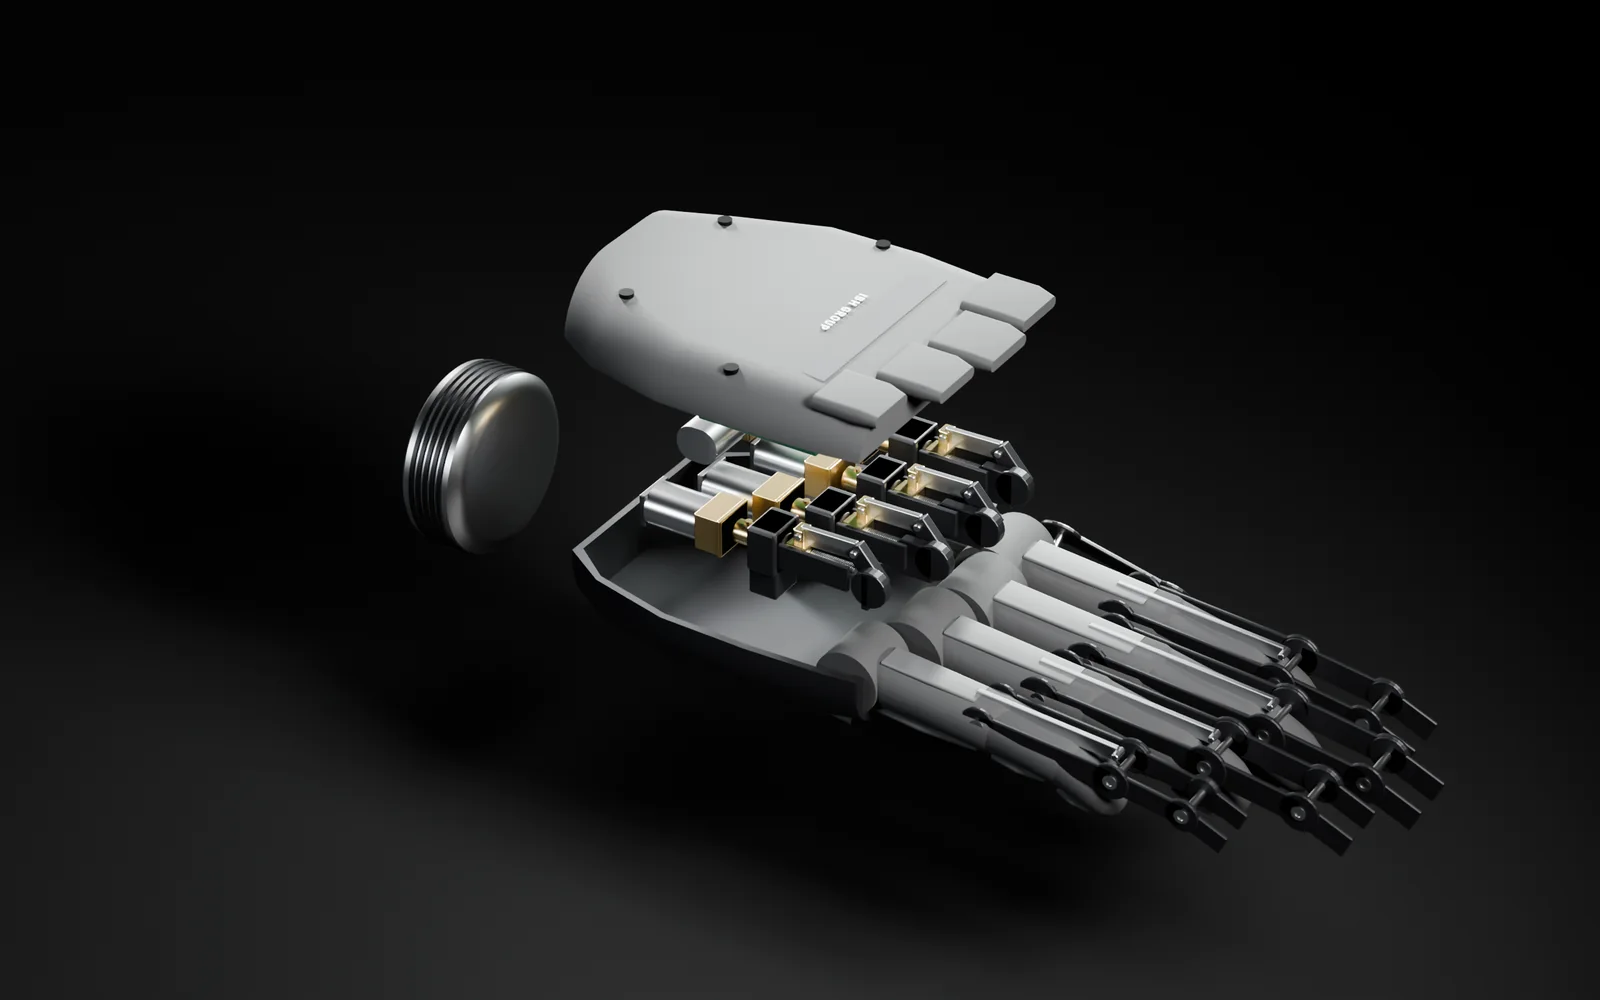
شاسی کف و قاب انگشتان از آلومینیوم 7075 با آنودایز سخت است و پوسته نایلون PA12 مات روی آن مینشیند. نوک و زیر انگشتان و پد کف از سیلیکون نرم است تا اشیا از دست لیز نخورند.
اجزا
شش موتور، پیچ خودقفل در هر انگشت و نوک انگشتان سیلیکونی؛ باتری دو سل لیتیومیون ۷٫۲ ولتی داخل سوکت قرار دارد و دست با اتصال سریع روی حلقه استاندارد سوکت بسته و باز میشود.
قابلیتهای کلیدی
کنترل با عضلات ساعد
هشت الکترود خشک دور ساعد، داخل سوکت، سیگنال عضلات را میگیرند و هوش مصنوعی روی خود دست، الگوی انقباض هر نوع گرفتن را میآموزد. اگر کنترل سادهتری لازم باشد، باز و بسته کردن دست با دو الکترود هم ممکن است.
گرفتن پایدار، بدون مصرف برق
هر انگشت با پیچ خودقفل حرکت میکند؛ وقتی دست چیزی را گرفت، موتورها خاموش میشوند و انگشتان در همان وضعیت میمانند. اگر برق هم قطع شود، دست باز نمیشود و آنچه در دست است رها نمیشود.
حمل کیسه
انگشتان به شکل قلاب، کیسه یا کیف تا ۱۵ کیلوگرم را نگه میدارند و در این حالت هم موتورها خاموشاند؛ بار روی انگشتان قفلشده است، نه روی موتورها.
سبک و مستحکم
شاسی کف و قاب انگشتان از آلومینیوم 7075، پوسته از نایلون PA12 و نوک انگشتان از سیلیکون است تا اشیا لیز نخورند. وزن کل دست حدود ۳۹۵ گرم است، سبکتر از بیشتر دستهای برقی بازار.
بیش از دو روز با یک شارژ
باتری دو سل لیتیومیون داخل سوکت، با ۱۵۰۰ بار گرفتن در روز، حدود دو روز و نیم کار میکند. چون نگه داشتن اشیا برق مصرف نمیکند، انرژی باتری بیشتر صرف حرکت انگشتان میشود.
اتصال استاندارد
دست با اتصال سریع (QD) روی حلقه استاندارد سوکت به قطر ۵۰ میلیمتر بسته و باز میشود. سوکت را متخصص ارتز و پروتز برای هر فرد جداگانه میسازد و دست روی آن نصب میشود.
نمای سهبعدی
مشخصات فنی
مقادیری که با «پیشنهادی» مشخص شدهاند، پیش از عرضه به تأیید تیم فنی میرسند. سوکت را متخصص ارتز و پروتز برای هر فرد جداگانه میسازد.
ابعاد و وزن
- طول کل
- ۲۱۲ میلیمتر
- پهنای کف
- ۸۹ میلیمتر
- ضخامت کف
- ۳۰ میلیمتر
- وزن
- حدود ۳۹۵ گرم
- اتصال مچ
- QD، حلقه با قطر ۵۰ میلیمتر
حرکت و نیرو
- انگشتان متحرک
- ۵، با ۶ موتور
- زمان بسته شدن
- ۰٫۸۶ ثانیه
- نیروی مشت
- ۵۲ نیوتن
- نیروی نوکبهنوک
- ۷ نیوتن
- حمل با قلاب
- تا ۱۵ کیلوگرم
کنترل و انرژی
- الکترود
- ۸ کانال EMG خشک
- کنترل
- تشخیص الگو روی خود دست
- باتری
- ۲ × ۱۸۶۵۰، ۷٫۲ ولت، ۳۰۰۰ میلیآمپرساعت
- زمان کارکرد
- حدود ۲٫۵ روز
ساختار و مواد
- شاسی کف
- آلومینیوم 7075-T6، آنودایز مشکی
- پوسته
- نایلون PA12، مشکی مات
- نوک انگشتان
- سیلیکون پزشکی Shore A 40
کاربردهای اصلی
- کارهای روزمره: غذا خوردن، لباس پوشیدن، کار با تلفن و کارت
- حمل کیسه و کیف
- کارهای سبک اداری و کارگاهی
تصاویر